Underride-lyftrobot
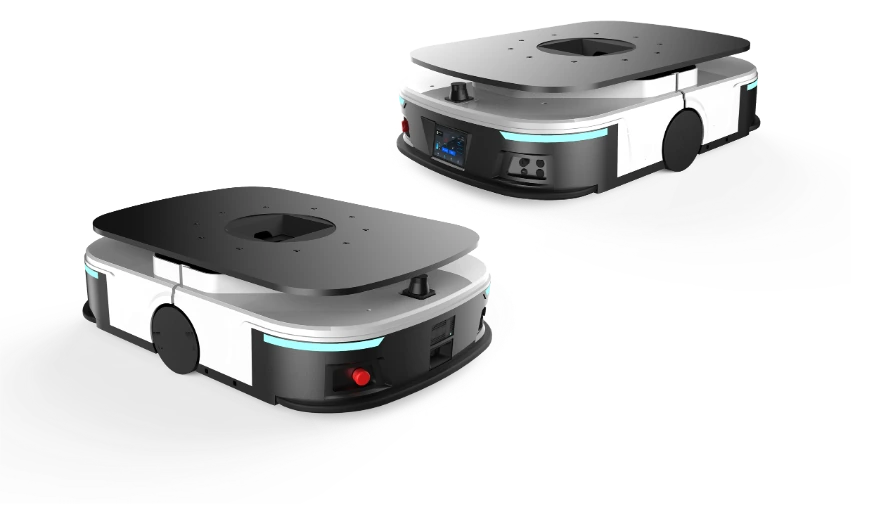
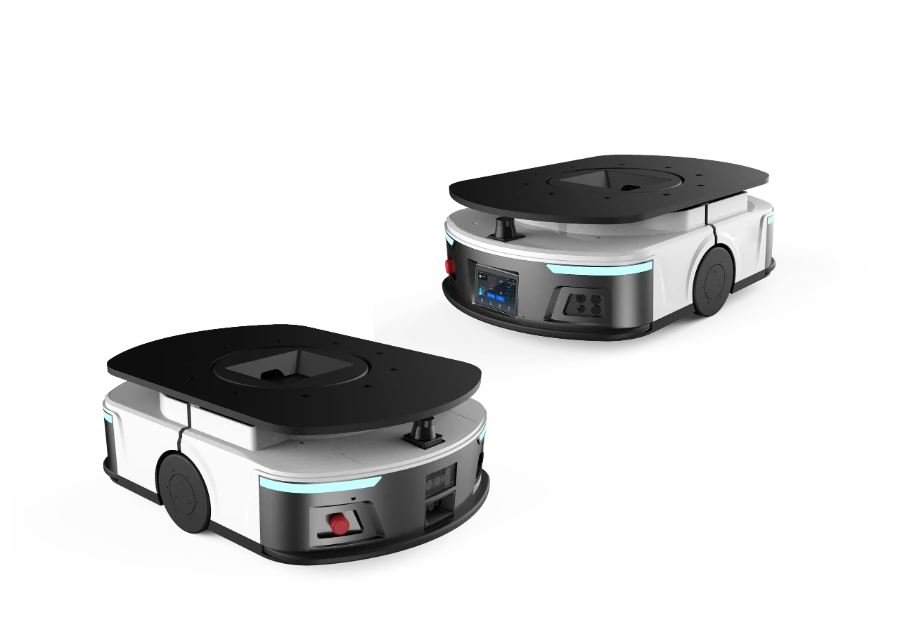
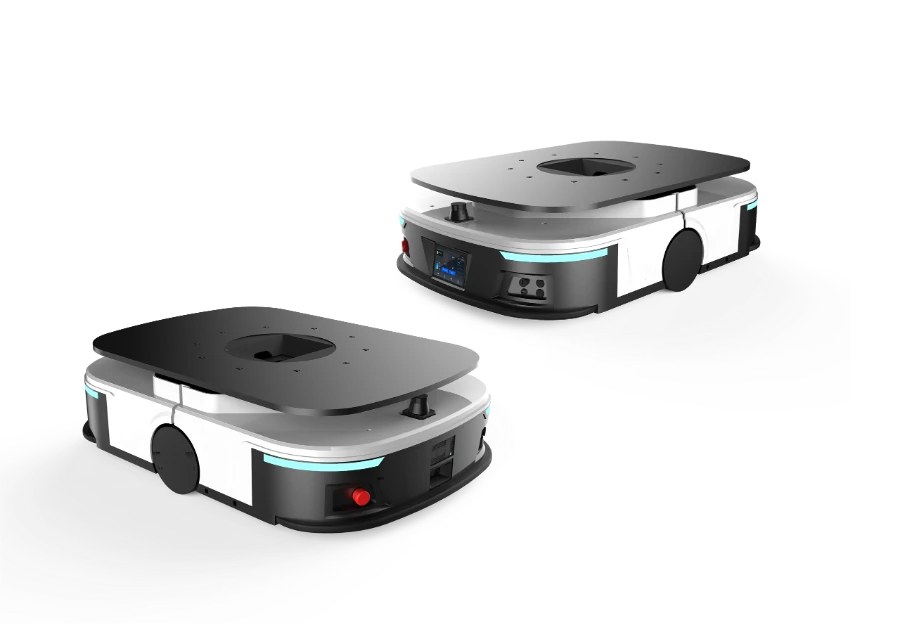
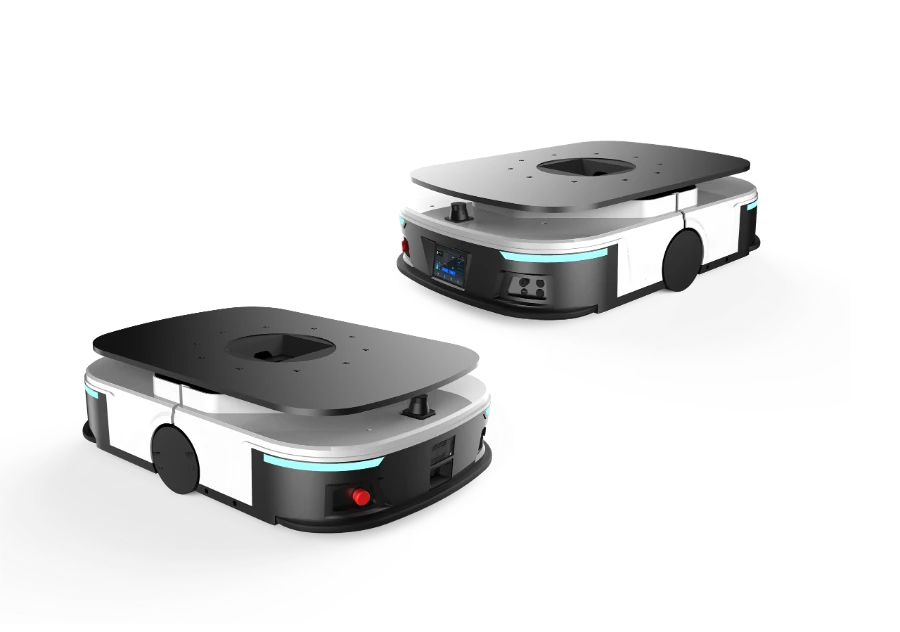
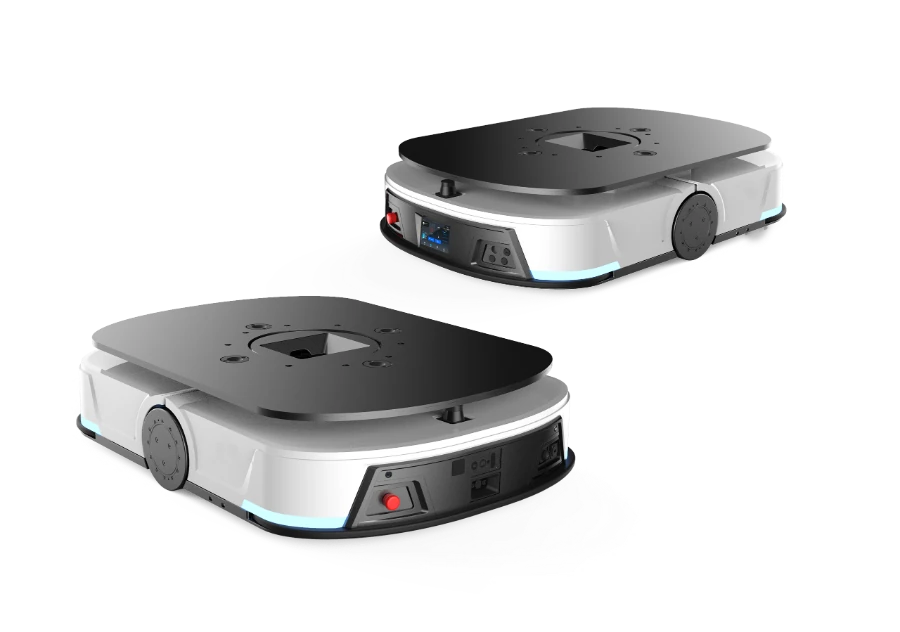
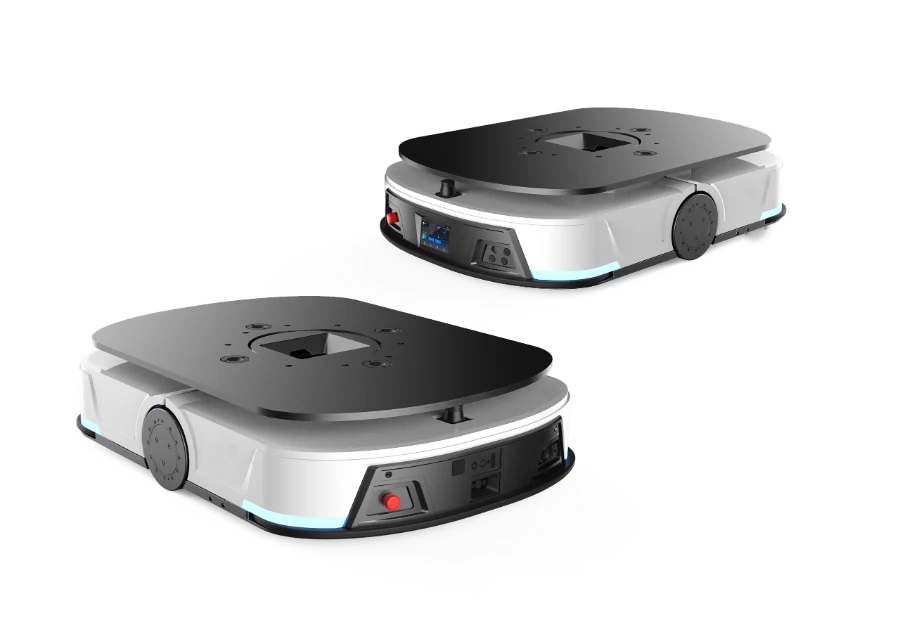
Underride-lyft med differentialdrift, 400 kg, för transport av små och medelstora ställ i verkstäder för 3C och fordonskomponenter.
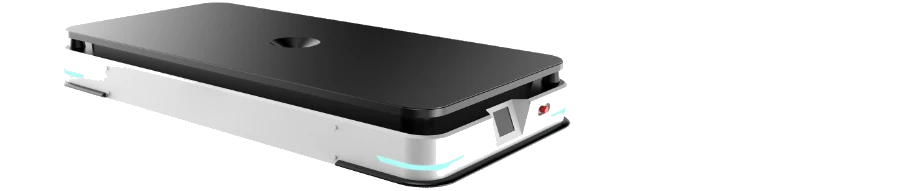
Den lyftande underride-roboten (även kallad underride-lyftrobot) kör in under ett ställ, lyfter hela stället och för det dit det behövs, utan gaffeltruck och utan att någon behöver skjuta för hand. JS-U-serien omfattar 20 modeller i sortimentet från 50 till 4000 kg: modeller för underride-lyft, underride-gaffel, rullburar, utbyggbart chassi, rullbaneöverföring, backar och SMT-lastning.
Tillverkare: Wuxi Jiangsong Robot Co., Ltd., 178 Changjiang East Road, Xinwu District, Wuxi, Jiangsu, Kina. Försäljning: +86 18168891000. E-post: gggtakqqq@foxmail.com. Begär offert.
JS-U-SERIEN · Underride AGV
Den kör in under ett ställ, lyfter hela stället och bär det dit det behövs, utan gaffeltruck och utan att någon behöver skjuta för hand. Elva lyftande underride-modeller från 50 till 4000 kg, plus gaffel-, rullburs-, back- och SMT-lastningsmodeller samt modeller med utbyggbart chassi och rullbaneöverföring.
POSITIONERING
På ställ som flyttas i sin helhet: lyftande underride-robotar, som väljs efter vikt mellan 50 och 4000 kg. På ställ med tvärslåar på undersidan som en lyftrobot inte kan köra in under: underride-gaffeln JS-U1200-DLF. I backar som ska in på hyllplatser: backroboten JS-U0300-DLW. För överföring i sidled till och från transportörer: rullbaneroboten JS-U0400-DNR.
DÄR DEN ANVÄNDS
{{ u.desc }}
KEY MODELS
Underride-lyft med differentialdrift, 400 kg, för transport av små och medelstora ställ i verkstäder för 3C och fordonskomponenter.
Underride-lyft med differentialdrift, 600 kg, för transport av ställ i verkstäder och vara-till-person-plockning.
Underride-lyft med differentialdrift, den mest använda modellen i projekt i entonsklassen. Lyfthöjd 60 ± 2 mm; 1150 × 800 × 250 mm.
Underride-lyft med differentialdrift, 1500 kg, standardlyft.
Differentialdriven underride-lyft för tung last, 2 ton, för tunga laster som fixturer i litiumbatterifabriker och hela pallar inom metallbearbetning; i smala gångar väljs den omnidirektionella JS-U2500-SLP.
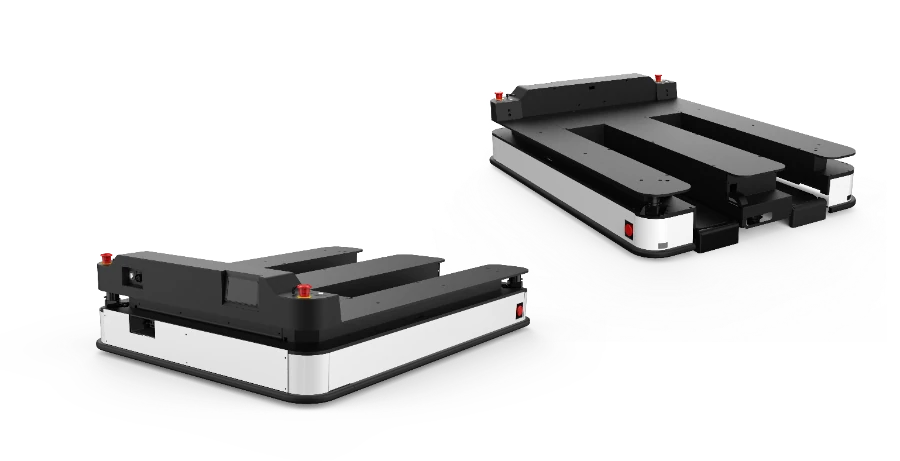
Gaffelarmar förs in i utrymmet under lastbäraren och lyfter den, för ställ med tvärslåar som en lyftande robot inte kan köra in under. Endast 245 mm hög, lyfter 400 mm för stapling.
FULL RANGE
SÅ FUNGERAR DET
{{ p.desc }}
NAVIGERING
{{ t.desc }}
MODELLVAL
{{ s.desc }}
SÄKERHET
{{ s.desc }}
Gångarna måste hållas fria och personalen måste följa reglerna från utbildningen; vi går igenom båda i detalj under utbildningen vid leveransen.
KRAV PÅ PLATS OCH STÄLL
Meddela oss i förväg om svarta lastbärare eller lastbärare av rostfritt stål: svart reflekterar lite ljus och rostfritt stål fungerar som en spegel, så ett extra steg med algoritmjustering behövs, med tid och kostnad redovisade separat i lösningsförslaget. Höga laster som är lätta nedtill och tunga upptill välter lätt i svängar och på lutningar, så tyngdpunkten kontrolleras först.
LADDNING OCH NÄTVERK
{{ c.fit }}
Laddstationer för hög och låg ström får inte blandas. Antalet följer oftast en tumregel: en fjärdedel av antalet robotar vid ett skift, en tredjedel vid två skift och hälften vid kontinuerlig drift i tre skift, dock minst 2. Små modeller laddas fullt inom en och en halv timme och medelstora och stora modeller inom två timmar; lyftserien för 1 ton stöder snabbladdning, där 10 minuter ger en timmes drift och 60 minuter laddar batteriet till 70 %.
UNDERHÅLL OCH RESERVDELAR
{{ m.v }}
LARM OCH ÅTGÄRDER
Anteckna robotens nummer, felet och när det började; loggar från roboten och flottstyrningssystemet kan exporteras, så de flesta problem kan lokaliseras på distans.
RELATERAD LÄSNING
FAQ
Det beror på hur materialet är placerat. Ställ som flyttas i sin helhet kräver underride-lyft; pallar kräver autonoma gaffeltruckar. Där båda förekommer styr ett och samma flottstyrningssystem underride-, gaffel-, back- och överföringsrobotar tillsammans.
Titta på lastbärarens undersida. Om den är öppen och roboten kan köra in under den, använd underride-lyft; om det finns tvärslåar som en lyftande robot inte kommer in under, använd underride-gaffeln JS-U1200-DLF, vars armar förs in i utrymmet under och lyfter den.
Nej. Laser-SLAM sköter körningen över stora ytor, och ett litet antal koder placeras endast vid dockningspunkter, till exempel under ställ, framför laddstationer och vid maskinportar.
Ställen behöver en enhetlig fri höjd under sig på 280 till 300 mm, utan tvärslåar mellan 130 och 210 mm över golvet. Vi mäter ett urval vid platsundersökningen och väljer sedan modell eller rekommenderar ändringar av ställen.
Nej. WMS avgör var godset lagras och flottstyrningssystemet avgör vilken robot som utför förflyttningen; de kopplas samman via HTTP/JSON- eller VDA5050-gränssnitt.
Ja, med ett utbyggbart chassi: det har mekaniska, elektriska och kommunikationsgränssnitt, och ni bygger själva påbyggnadsmodulen. Kunder med egen kompetens inom inbyggda system kan också utveckla direkt på huvudstyrenheten utan att skriva navigeringsalgoritmer från grunden. Vi kan skicka gränssnittsdokumentationen och 3D-modellerna i förväg.
Att byta en billig slitdel på plats tar tiotals minuter och en nyckelkomponent 1 till 2 timmar om en reservdel finns till hands; utan reservdel får roboten vänta på delen, i Kina i regel 2 till 5 dagar. För projekt med 10 eller fler robotar rekommenderar vi därför att ni håller de reservdelar vi anger i lager.

NÄSTA STEG
Berätta om era ställ, lastvikter, rutter och hur många förflyttningar ni behöver per timme, så skickar vi ett lösningsförslag.
FÖR EN OFFERT BEHÖVER VI
Tack. Våra ingenjörer granskar de förhållanden på plats som ni har skickat och svarar inom en arbetsdag.
Brådskande? Ring direkt till +86 18168891000.
Ert e-postprogram har öppnats med förfrågan ifylld. Tryck på Skicka för att skicka den till gggtakqqq@foxmail.com.