Jiangsong Robot
Obtenir un devis
Accueil / Produits / AGV surbaissé

SÉRIE JS-U · AGV surbaissé

Passe sous le rack, le soulève et l’emporte.

Il passe sous un rack, soulève le rack entier et l’emporte là où il est nécessaire, sans chariot élévateur ni poussée manuelle. Onze modèles surbaissés à levage de 50 à 4 000 kg, ainsi que des modèles à fourches, pour chariots grillagés, à châssis évolutif, de transfert à rouleaux, à bacs et de chargement SMT.

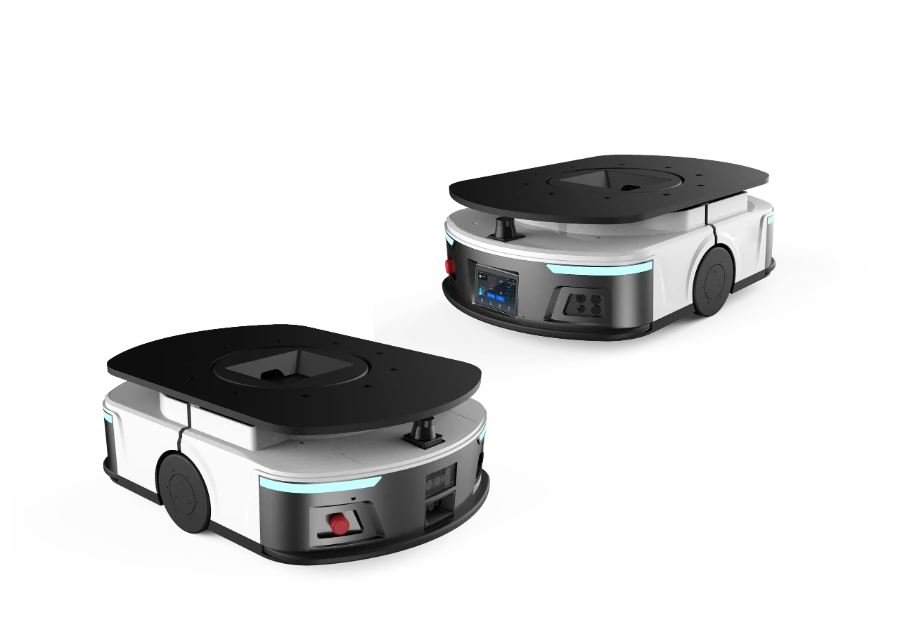
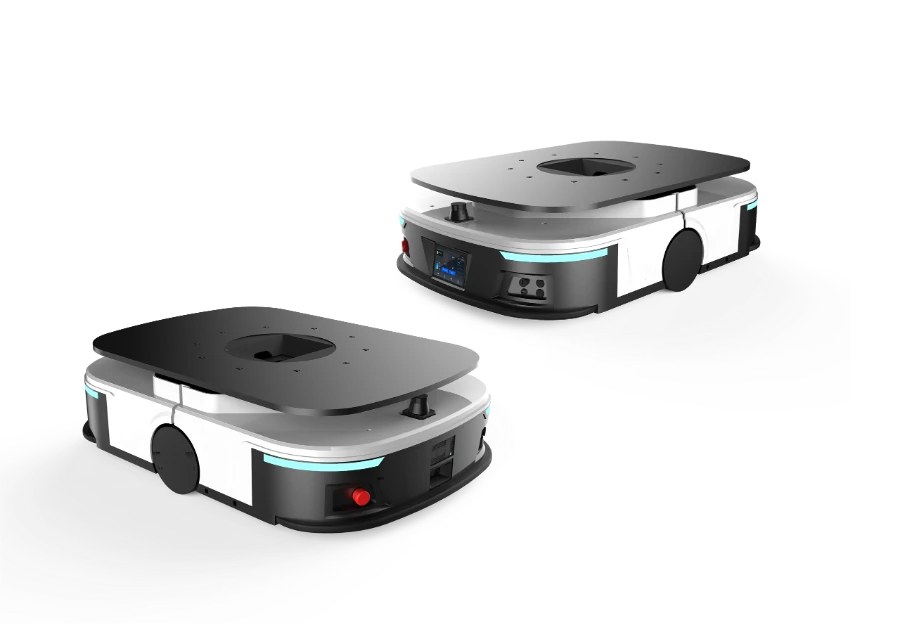
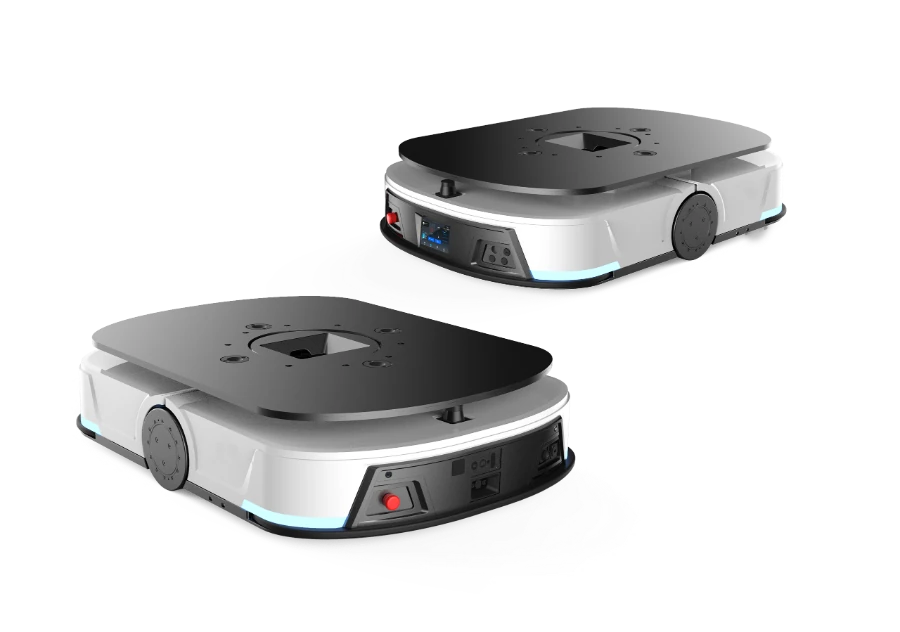
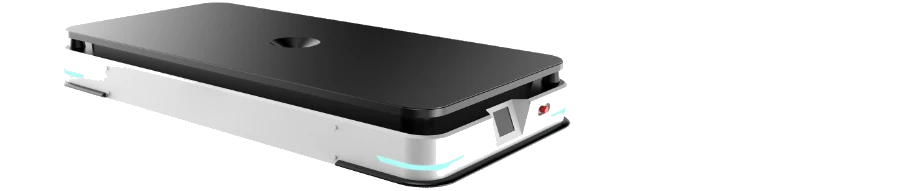
Robot de transfert surbaissé à levage JS-U1000-DLP
JS-U1000-DLP · robot surbaissé à levage de 1 000 kg
50–4000kg
Plage de charge des 20 modèles de la série JS-U.
2.0m/s
Vitesse maximale du JS-U1000-DLP.
±100mm
Accoste des racks décalés jusqu’à ±100 mm ou inclinés jusqu’à ±10°, sans qu’il faille les repositionner.

POSITIONNEMENT

Si le robot peut passer sous le rack, choisissez un robot surbaissé à levage

Sur des racks déplacés entiers : robot surbaissé à levage, choisi selon le poids entre 50 et 4 000 kg. Sur des racks à traverses en partie basse sous lesquels un robot à levage ne peut pas passer : le robot surbaissé à fourches JS-U1200-DLF. Dans des bacs à placer dans des emplacements de rayonnage : le robot à bacs JS-U0300-DLW. Pour un transfert latéral avec des convoyeurs : le robot de transfert à rouleaux JS-U0400-DNR.

DOMAINES D’APPLICATION

{{ u.name }}

{{ u.desc }}

MODÈLES CLÉS

Six modèles couramment utilisés

JS-U0400-DLP
JS-U0400-DLP

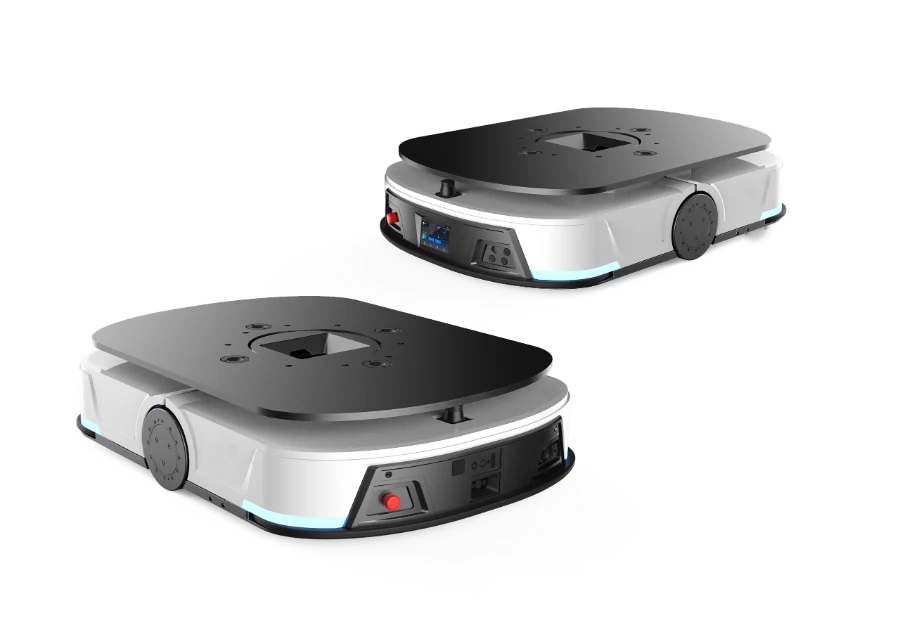
Robot surbaissé à levage

Surbaissé à levage, entraînement différentiel, 400 kg, pour les transferts de petits et moyens racks dans les ateliers 3C et de pièces automobiles.

Charge utile400 kg
Course de levée60 mm
Diamètre de rotationφ780 mm
Dimensions775×540×260 mm
JS-U0600-DLP
JS-U0600-DLP

Robot surbaissé à levage

Surbaissé à levage, entraînement différentiel, 600 kg, pour les transferts de racks en atelier et la préparation de commandes produit à l’opérateur.

Charge utile600 kg
Course de levée60 mm
Diamètre de rotationφ995 mm
Dimensions945×650×260 mm
JS-U1000-DLP
JS-U1000-DLP

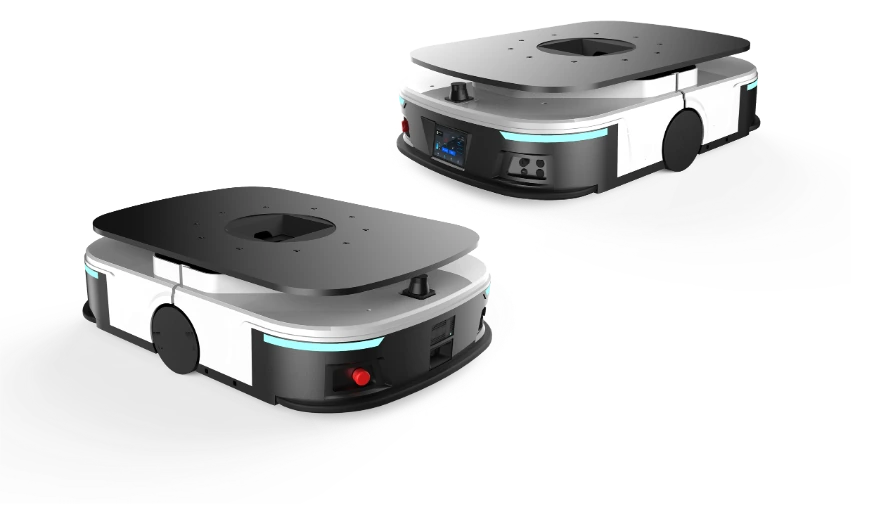
Robot surbaissé à levage

Surbaissé à levage, entraînement différentiel, le modèle le plus utilisé pour les projets d’une tonne. Hauteur de levage 60 ± 2 mm ; 1 150 × 800 × 250 mm.

Charge utile1000 kg
Poids245 kg
Diamètre de rotationΦ1220 mm
Batterie48V 27Ah
JS-U1500-DLP
JS-U1500-DLP

Robot surbaissé à levage

Surbaissé à levage, entraînement différentiel, 1 500 kg, levage standard.

Charge utile1500 kg
Poids220 kg
Diamètre de rotationφ1200 mm
Batterie48V 40Ah
JS-U2000-DLP
JS-U2000-DLP

Robot surbaissé à levage

Surbaissé à levage pour charges lourdes, entraînement différentiel, 2 tonnes, pour les charges lourdes comme les outillages des usines de batteries lithium et les palettes complètes de la métallurgie ; pour les allées étroites, choisissez le modèle omnidirectionnel JS-U2500-SLP.

Charge utile2000 kg
Course de levée100 mm
Diamètre de rotationφ1820 mm
Dimensions1500×1200×320 mm
JS-U1200-DLF
JS-U1200-DLF

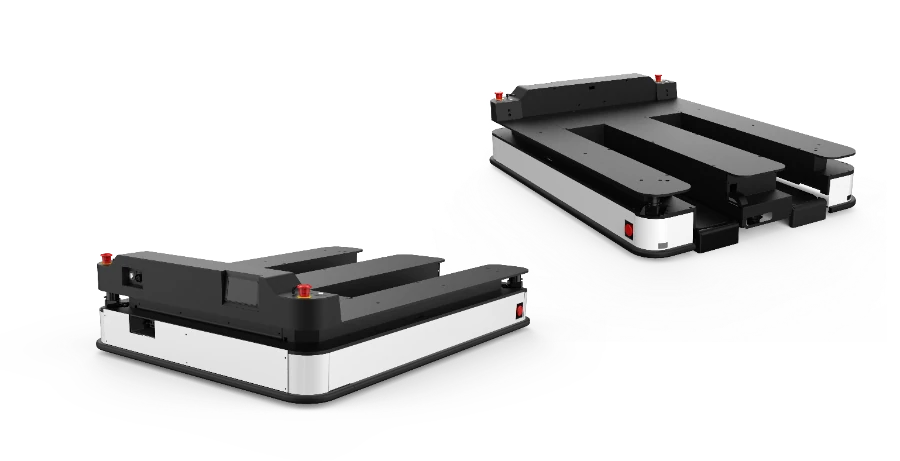
Robot surbaissé à fourches

Les bras de fourche s’engagent dans l’espace sous le support de charge et le soulèvent, pour les racks à traverses sous lesquels un robot à levage ne peut pas passer. Seulement 245 mm de haut, levée de 400 mm pour le gerbage.

Charge utile1200 kg
Course de levée400 mm
Hauteur du robot245 mm
Dimensions1386×1036×245 mm

GAMME COMPLÈTE

Tous les modèles JS-U commercialisés

{{ g.title }}

Modèle Nom Charge utile {{ g.col4 }} Entraînement Dimensions
{{ r.code }} {{ r.name }} {{ r.load }} {{ r.lift }} {{ r.drive }} {{ r.size }}

PRINCIPE DE FONCTIONNEMENT

Passer dessous, soulever, transporter, déposer

{{ p.idx }}

{{ p.name }}

{{ p.desc }}

Robot surbaissé à levage JS-U1000-DLP (image de synthèse)

NAVIGATION

SLAM laser pour le trajet, QR codes pour le point d’accostage

{{ t.idx }}

{{ t.name }}

{{ t.desc }}

SÉLECTION DU MODÈLE

D’abord les charges, puis le site, enfin le poids

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

SÉCURITÉ

Quatre niveaux de protection contre les obstacles : si l’un est défaillant, le suivant prend le relais

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

Les allées doivent rester dégagées et le personnel doit respecter les règles de la formation ; nous expliquons ces deux points en détail lors de la formation à la livraison.

EXIGENCES DU SITE ET DES RACKS

Sol, allées, racks et réseau

Point Exigence Remarques
{{ s.k }} {{ s.v }} {{ s.note }}

Signalez-nous à l’avance les supports noirs ou en acier inoxydable : le noir réfléchit peu la lumière et l’inox agit comme un miroir, ce qui nécessite une étape supplémentaire de réglage des algorithmes, dont la durée et le coût figurent séparément dans la proposition. Les charges hautes, légères en bas et lourdes en haut, basculent facilement dans les virages et les pentes : le centre de gravité est donc vérifié en premier.

CHARGE ET RÉSEAU

Choisir les chargeurs

{{ c.code }} {{ c.out }}

{{ c.fit }}

Les chargeurs fort courant et faible courant ne doivent pas être mélangés. Leur nombre suit généralement une règle empirique : un quart du nombre de robots pour une équipe, un tiers pour deux équipes et la moitié pour un fonctionnement continu en trois équipes, avec au moins 2 chargeurs. Les petits modèles se chargent complètement en moins d’une heure et demie et les modèles moyens et grands en moins de deux heures ; la série de levage 1 tonne prend en charge la charge rapide : 10 minutes donnent une heure d’autonomie et 60 minutes portent la batterie à 70 %.

MAINTENANCE ET PIÈCES DE RECHANGE

Entretien courant et pièces de rechange

{{ m.k }}

{{ m.v }}

ALARMES ET INTERVENTIONS

Que faire dans ces situations

Symptôme Cause probable Intervention
{{ a.k }} {{ a.cause }} {{ a.fix }}

Noter le numéro du robot, l’anomalie et le moment de son apparition ; les journaux du robot et du système de gestion de flotte peuvent être exportés, ce qui permet de localiser la plupart des problèmes à distance.

LECTURES COMPLÉMENTAIRES

FAQ

Les questions les plus fréquentes

Robot surbaissé ou chariot élévateur autonome ?

Tout dépend du support des charges. Les racks déplacés entiers appellent des robots surbaissés à levage ; les palettes, des chariots élévateurs autonomes. Lorsque les deux coexistent, un seul système de gestion de flotte gère ensemble les robots surbaissés, à fourches, à bacs et de transfert.

Fourches ou levage ?

Regardez le dessous du support de charge. S’il est ouvert et que le robot peut passer dessous, optez pour un robot surbaissé à levage ; s’il comporte des traverses sous lesquelles un robot à levage ne peut pas passer, utilisez le robot surbaissé à fourches JS-U1200-DLF, dont les bras s’engagent dans l’espace inférieur pour le soulever.

Faut-il des QR codes sur tout le sol ?

Non. Le SLAM laser assure les déplacements sur de grandes surfaces, et quelques codes seulement sont placés aux points d’accostage, par exemple sous les racks, devant les chargeurs et aux points de connexion des machines.

Nos racks ne sont pas tous identiques. Est-ce un problème ?

Les racks doivent présenter une hauteur libre uniforme de 280 à 300 mm en partie basse, sans traverse entre 130 et 210 mm au-dessus du sol. Nous mesurons un échantillon lors de l’étude de site, puis choisissons le modèle ou recommandons des modifications des racks.

Y aura-t-il un conflit avec notre WMS ?

Non. Le WMS décide où les marchandises sont stockées et le système de gestion de flotte décide quel robot effectue le déplacement ; ils communiquent via des interfaces HTTP/JSON ou VDA5050.

Nous avons notre propre logiciel. Pouvons-nous acheter uniquement le matériel ?

Oui, avec un châssis évolutif : il fournit des interfaces mécaniques, électriques et de communication, et vous réalisez le module supérieur. Les clients disposant de compétences en développement embarqué peuvent aussi développer directement sur le contrôleur principal, sans écrire d’algorithmes de navigation à partir de zéro. Nous pouvons d’abord vous envoyer la documentation des interfaces et les modèles 3D.

Combien de temps prend une réparation ?

Une pièce d’usure de faible valeur se remplace en quelques dizaines de minutes sur site, et une pièce clé en 1 à 2 heures si une pièce de rechange est disponible ; sans pièce de rechange, le robot attend la pièce, généralement 2 à 5 jours en Chine. Pour les projets de 10 robots ou plus, nous recommandons donc de stocker les pièces de rechange que nous indiquons.

PROCHAINE ÉTAPE

Décrivez-nous vos racks, vos charges et vos itinéraires, nous vous enverrons une proposition

Décrivez-nous vos racks, le poids des charges, les itinéraires et le nombre de déplacements nécessaires par heure, et nous vous enverrons une proposition.

POUR ÉTABLIR UN DEVIS, NOUS AVONS BESOIN DE

  • 01Supports de charge : dimensions des palettes, racks et bacs, dessous ouvert ou fermé, matériau et couleur
  • 02Charges : poids unitaire, poids à pleine charge et centre de gravité
  • 03Allées : largeur au point le plus étroit, espace de giration et passages de portes, et partage éventuel entre personnes et véhicules
  • 04Volume : trajets par heure, équipes et distance aller
  • 05Systèmes : si une intégration MES ou WMS est nécessaire, et si les portes et ascenseurs doivent être asservis

Les champs marqués * sont obligatoires.

Envoi en cours…

Le message n’a pas pu être envoyé. Écrivez à gggtakqqq@foxmail.com ou appelez le +86 18168891000.

Vous préférez WhatsApp ? Écrivez au +86 18762672676 (ID WhatsApp : wangshengxin) — envoyez-nous les conditions du site, nous répondons sous un jour ouvré.

DEMANDE REÇUEDEMANDE PRÊTE DANS VOTRE MESSAGERIE

Merci. Nos ingénieurs examineront les conditions du site que vous avez envoyées et répondront dans un délai d’un jour ouvré.

Urgent ? Appelez directement le +86 18168891000.

Votre messagerie s’est ouverte avec la demande pré-remplie. Appuyez sur Envoyer pour l’adresser à gggtakqqq@foxmail.com.