Underride-løfterobot
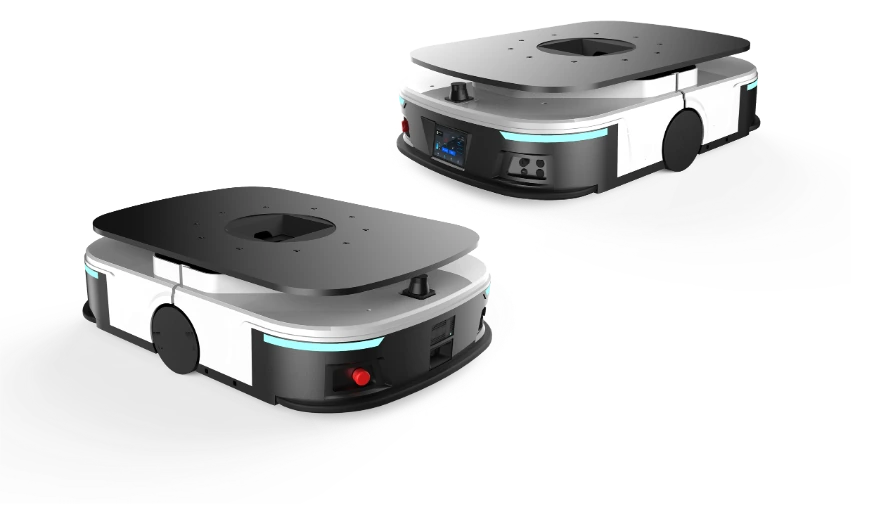
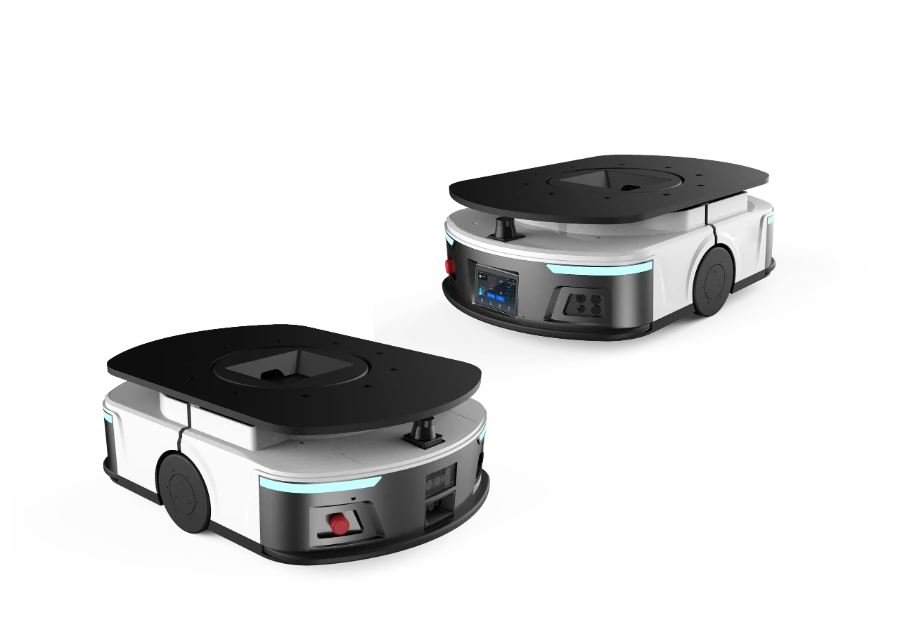
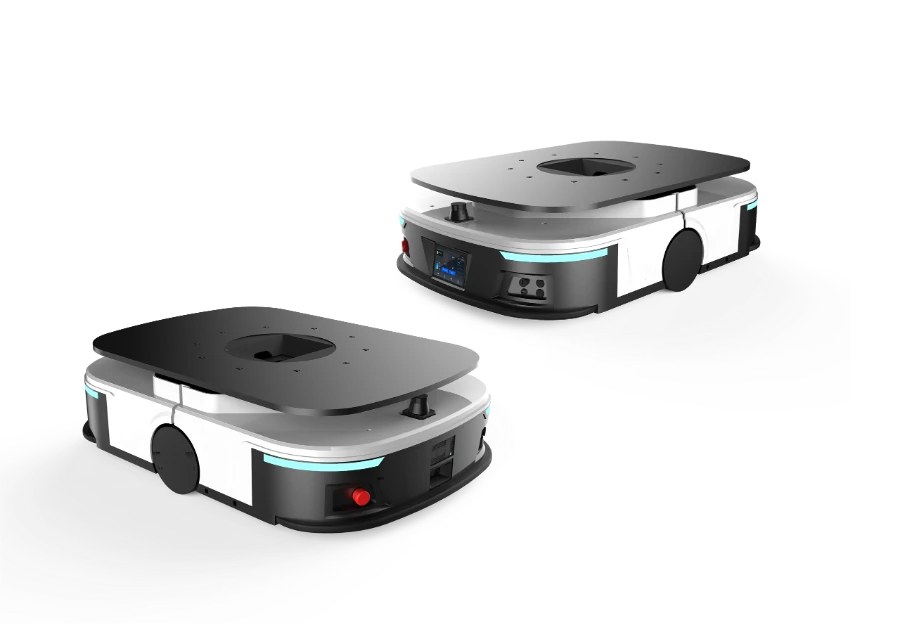
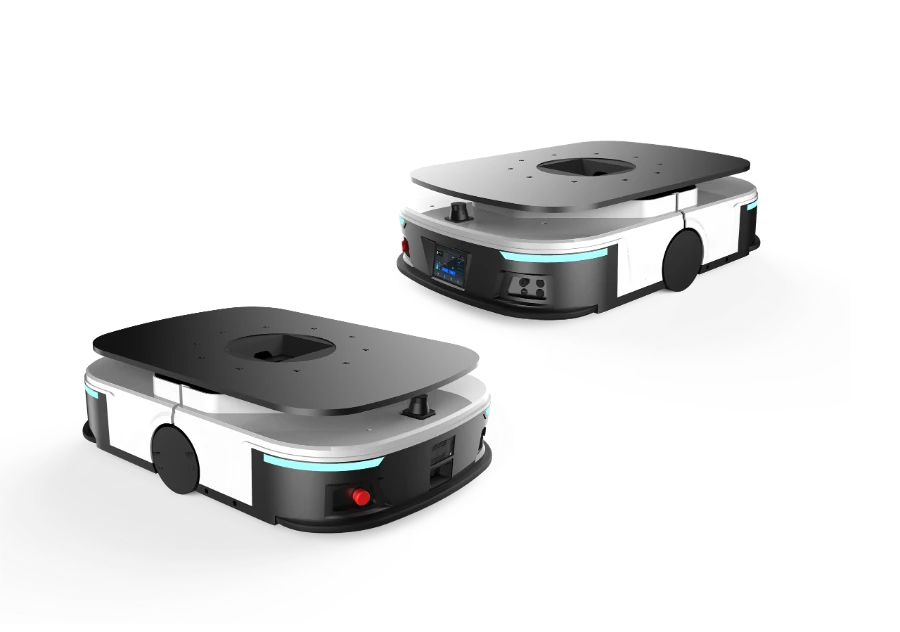
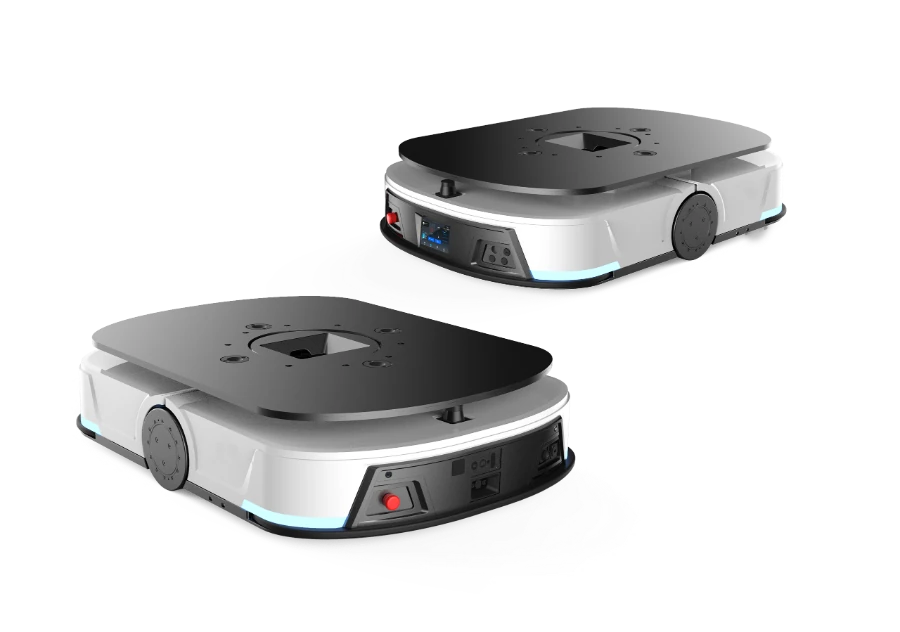
Underride-løft med differentialdrev, 400 kg, til flytning af små og mellemstore reoler i værksteder for 3C og bilkomponenter.
En latent løfterobot (også kaldet underride-løfterobot) kører ind under en reol, løfter hele reolen og bringer den derhen, hvor der er brug for den, uden gaffeltruck og uden at nogen skal skubbe. JS-U-serien har 20 modeller i salg fra 50 til 4.000 kg: modeller med underride-løft og underride-gaffel, til rullebure, med udbygbart chassis, med rulleoverførsel, til kasser og til SMT-forsyning.
Producent: Wuxi Jiangsong Robot Co., Ltd., 178 Changjiang East Road, Xinwu District, Wuxi, Jiangsu, Kina. Salg: +86 18168891000. E-mail: gggtakqqq@foxmail.com. Bed om et tilbud.
JS-U-SERIEN · UNDERRIDE AGV
Den kører ind under en reol, løfter hele reolen og bærer den derhen, hvor der er brug for den, uden gaffeltruck og uden at skubbe med håndkraft. Elleve underride-løftemodeller fra 50 til 4.000 kg samt gaffel- og rulleburmodeller, udbygbare chassiser, modeller med rulleoverførsel, kassemodeller og modeller til SMT-forsyning.
POSITIONERING
På reoler, der flyttes samlet: underride-løft, valgt efter vægt mellem 50 og 4.000 kg. På reoler med tværbjælker forneden, som en løfterobot ikke kan køre ind under: underride-gaflen JS-U1200-DLF. I kasser, der skal ind på reolpladser: kasserobotten JS-U0300-DLW. Til sidelæns overførsel med transportbånd: rulleoverførselsrobotten JS-U0400-DNR.
HVOR DEN ARBEJDER
{{ u.desc }}
VIGTIGSTE MODELLER
Underride-løft med differentialdrev, 400 kg, til flytning af små og mellemstore reoler i værksteder for 3C og bilkomponenter.
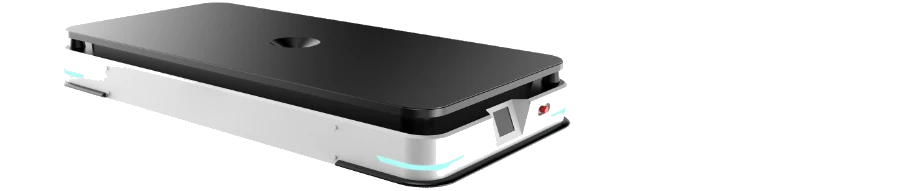
Underride-løft med differentialdrev, 600 kg, til flytning af reoler i værksteder og vare til person-plukning.
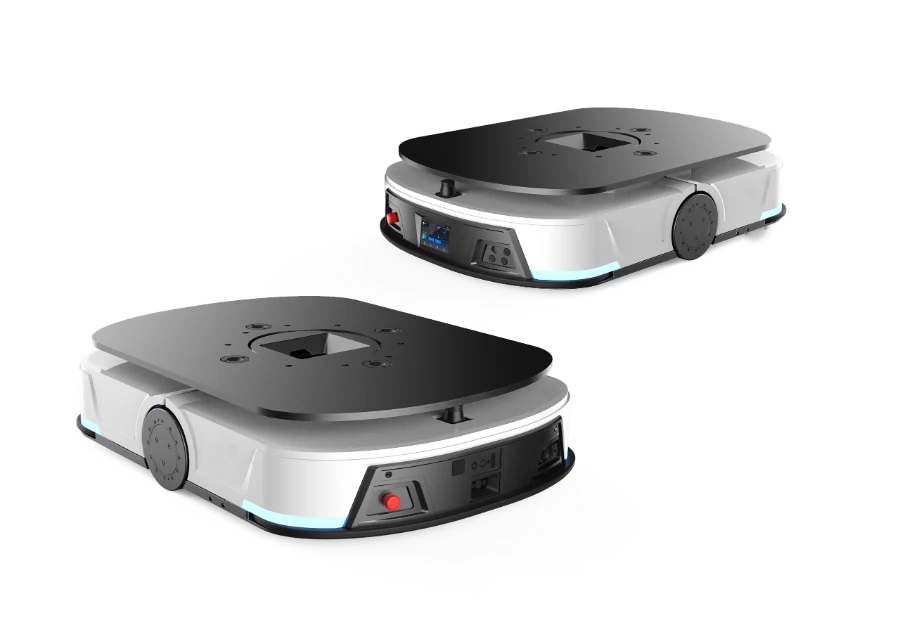
Underride-løft med differentialdrev, den mest anvendte model til projekter med laster på ét ton. Løftehøjde 60 ± 2 mm; 1.150 × 800 × 250 mm.
Underride-løft med differentialdrev, 1.500 kg, standardløft.
Tungt underride-løft med differentialdrev, 2 ton, til tunge laster som fiksturer på lithiumbatterifabrikker og hele paller i metalindustrien; til smalle gange vælges den omnidirektionelle JS-U2500-SLP.
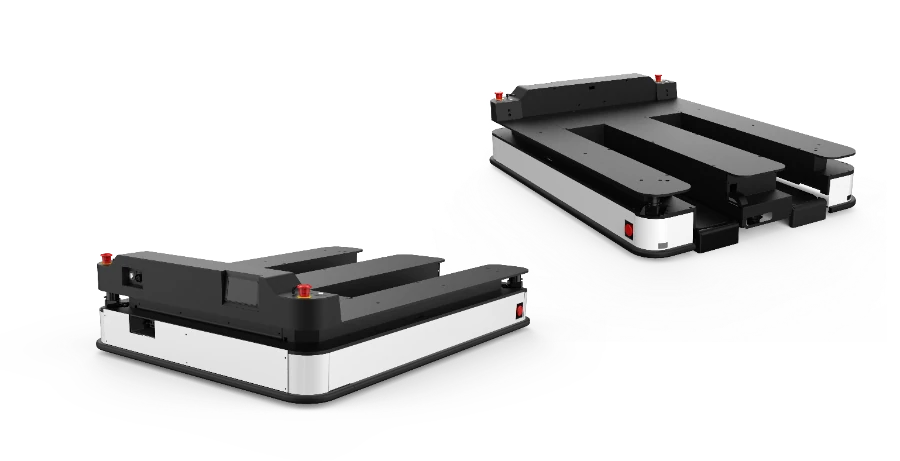
Gaffelarmene glider ind i mellemrummet under lastbæreren og løfter den – til reoler med tværbjælker, som en løfterobot ikke kan køre ind under. Kun 245 mm høj og løfter 400 mm, så der kan stables.
HELE PRODUKTPROGRAMMET
SÅDAN VIRKER DEN
{{ p.desc }}
NAVIGATION
{{ t.desc }}
MODELVALG
{{ s.desc }}
SIKKERHED
{{ s.desc }}
Gangene skal holdes fri, og personalet skal følge reglerne fra oplæringen; vi gennemgår begge dele grundigt ved oplæringen i forbindelse med leveringen.
KRAV TIL STED OG REOLER
Fortæl os på forhånd om lastbærere, der er sorte eller af rustfrit stål: sort reflekterer kun lidt lys, og rustfrit stål virker som et spejl, så der kræves et ekstra trin med justering af algoritmerne, og tid og omkostninger til det angives særskilt i løsningsforslaget. Høje laster, der er lette forneden og tunge foroven, vælter let i sving og på skråninger, så tyngdepunktet kontrolleres først.
OPLADNING OG NETVÆRK
{{ c.fit }}
Ladere med høj og lav strøm må ikke blandes. Antallet følger normalt en tommelfingerregel: en fjerdedel af antallet af robotter ved ét skift, en tredjedel ved to skift og halvdelen ved uafbrudt drift i tre skift, dog mindst 2. Små modeller lades helt op inden for halvanden time og mellemstore og store modeller inden for to timer; løfteserien til 1 ton understøtter hurtigopladning, hvor 10 minutter giver en times drift, og 60 minutter bringer batteriet op på 70 %.
VEDLIGEHOLDELSE OG RESERVEDELE
{{ m.v }}
ALARMER OG AFHJÆLPNING
Notér robottens nummer, fejlen, og hvornår den opstod; logfiler fra robotten og flådestyringssystemet kan eksporteres, så de fleste problemer kan lokaliseres på afstand.
RELATEREDE ARTIKLER
OFTE STILLEDE SPØRGSMÅL
Det afhænger af, hvordan materialerne opbevares. Reoler, der flyttes samlet, kræver underride-løft; paller kræver autonome gaffeltrucks. Hvor der er begge dele, styrer ét flådestyringssystem underride-, gaffel-, kasse- og overførselsrobotter samlet.
Se på lastbærerens underside. Hvis den er åben, og robotten kan køre ind under den, bruges underride-løft; hvis der er tværbjælker, som en løfterobot ikke kan komme ind under, bruges underride-gaflen JS-U1200-DLF, hvis gaffelarme glider ind i mellemrummet nedenunder og løfter den.
Nej. Laser-SLAM klarer kørsel over store områder, og der placeres kun et lille antal koder på de steder, hvor robotten kobler til, f.eks. under reoler, foran ladere og ved maskinernes tilkoblingspunkter.
Reolerne skal have en ensartet frihøjde forneden på 280 til 300 mm uden tværbjælker mellem 130 og 210 mm over gulvet. Vi måler stikprøver under opmålingen og vælger derefter modellen eller anbefaler ændringer af reolerne.
Nej. WMS'et bestemmer, hvor varerne lagres, og flådestyringssystemet bestemmer, hvilken robot der flytter dem; de forbindes via HTTP/JSON- eller VDA5050-grænseflader.
Ja, med et udbygbart chassis: det har mekaniske, elektriske og kommunikationsmæssige grænseflader, og du bygger selv topmodulet. Kunder med kompetencer inden for embedded-udvikling kan også udvikle direkte på hovedcontrolleren uden at skrive navigationsalgoritmer fra bunden. Vi kan sende grænsefladedokumentationen og 3D-modellerne på forhånd.
En sliddel af lav værdi tager nogle titals minutter at udskifte på stedet og en nøglekomponent 1 til 2 timer, hvis der er en reservedel ved hånden; uden reservedel venter robotten på delen, i Kina normalt 2 til 5 dage. Ved projekter med 10 eller flere robotter anbefaler vi derfor at lægge de reservedele, vi angiver, på lager.

NÆSTE SKRIDT
Fortæl os om dine reoler, lastvægte, ruter og hvor mange flytninger du har brug for i timen, så sender vi dig et løsningsforslag.
DET HAR VI BRUG FOR TIL ET TILBUD
Tak. Vores ingeniører gennemgår de forhold på stedet, du har sendt, og svarer inden for én arbejdsdag.
Haster det? Ring direkte på +86 18168891000.
Dit mailprogram er åbnet med forespørgslen udfyldt. Tryk på Send for at sende den til gggtakqqq@foxmail.com.