Jiangsong Robot
Pedir presupuesto
Inicio / Líneas de producto / AGV de acceso inferior

SERIE JS-U · AGV de acceso inferior

Se introduce bajo la estantería, la eleva y se la lleva.

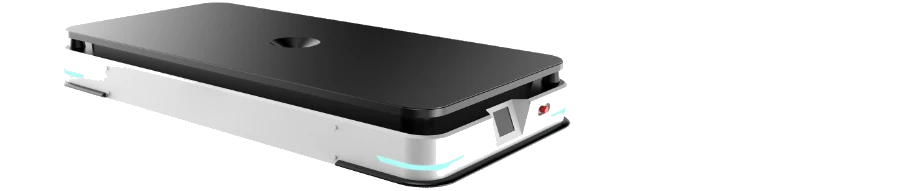
Se introduce bajo una estantería, eleva la estantería entera y la lleva a donde se necesita, sin carretilla y sin empujar a mano. Once modelos de elevación de acceso inferior de 50 a 4000 kg, además de modelos de horquillas, para jaulas rodantes, de chasis ampliable, de transferencia por rodillos, de cajas y de carga SMT.

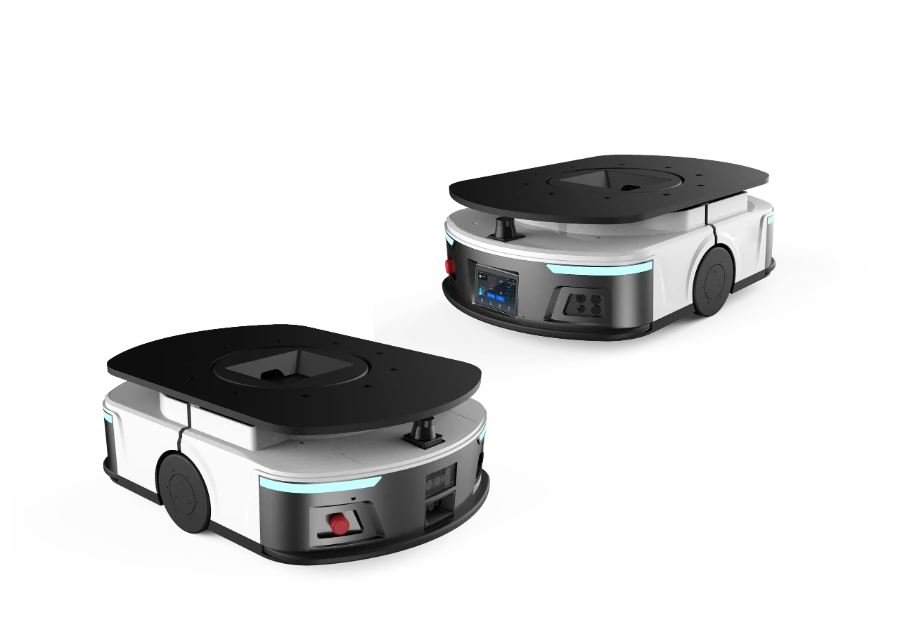
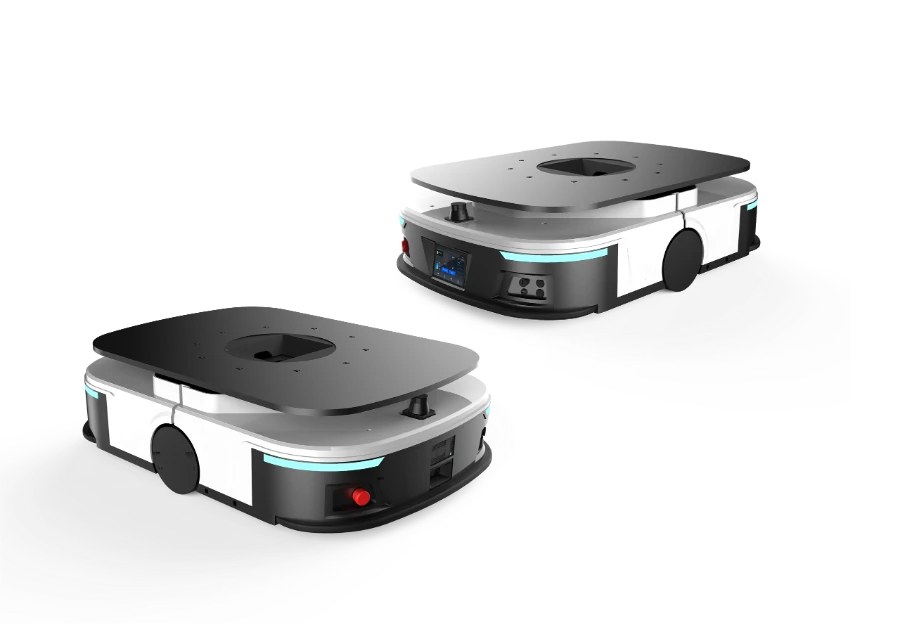
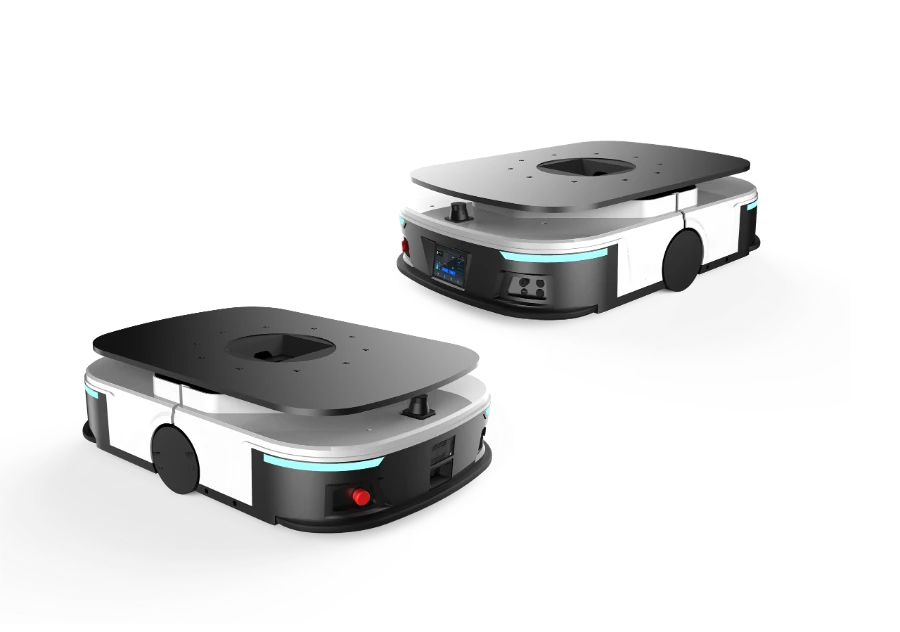
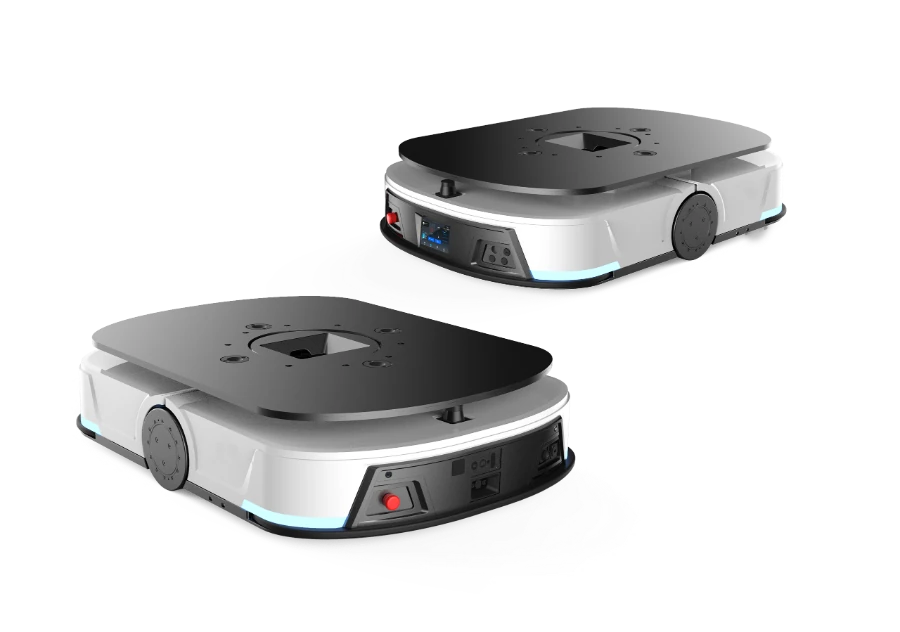
Robot de transporte con elevación de acceso inferior JS-U1000-DLP
JS-U1000-DLP · robot de elevación de acceso inferior de 1000 kg
50–4000kg
Rango de carga de los 20 modelos de la serie JS-U.
2.0m/s
Velocidad máxima del JS-U1000-DLP.
±100mm
Se acopla a estanterías desplazadas hasta ±100 mm o giradas hasta ±10°, por lo que no hay que volver a colocarlas.

POSICIONAMIENTO

Si el robot puede pasar por debajo de la estantería, utilice la elevación de acceso inferior

En estanterías que se trasladan enteras: elevación de acceso inferior, elegida según el peso entre 50 y 4000 kg. En estanterías con travesaños inferiores bajo las que no puede pasar un robot de elevación: el robot de horquillas de acceso inferior JS-U1200-DLF. En cajas que van a posiciones de estantería: el robot de cajas JS-U0300-DLW. Para la transferencia lateral con transportadores: el robot de transferencia por rodillos JS-U0400-DNR.

DÓNDE FUNCIONA

{{ u.name }}

{{ u.desc }}

MODELOS CLAVE

Seis modelos de uso habitual

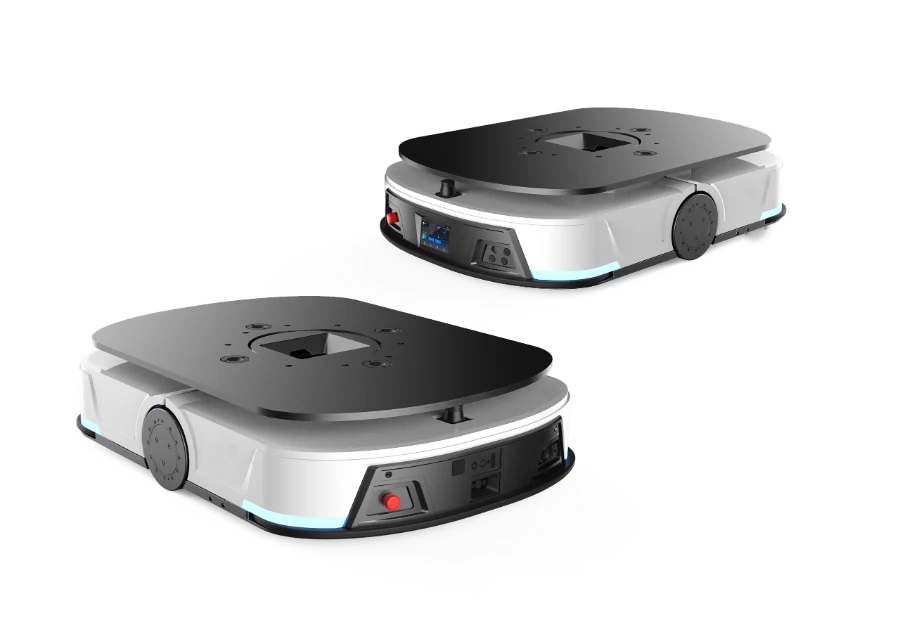
JS-U0400-DLP
JS-U0400-DLP

Robot de elevación de acceso inferior

Elevación de acceso inferior diferencial, 400 kg, para traslado de estanterías pequeñas y medianas en talleres de 3C y de componentes de automoción.

Carga nominal400 kg
Carrera de elevación60 mm
Diámetro de giroφ780 mm
Dimensiones775×540×260 mm
JS-U0600-DLP
JS-U0600-DLP

Robot de elevación de acceso inferior

Elevación de acceso inferior diferencial, 600 kg, para traslado de estanterías en talleres y preparación de pedidos producto a persona.

Carga nominal600 kg
Carrera de elevación60 mm
Diámetro de giroφ995 mm
Dimensiones945×650×260 mm
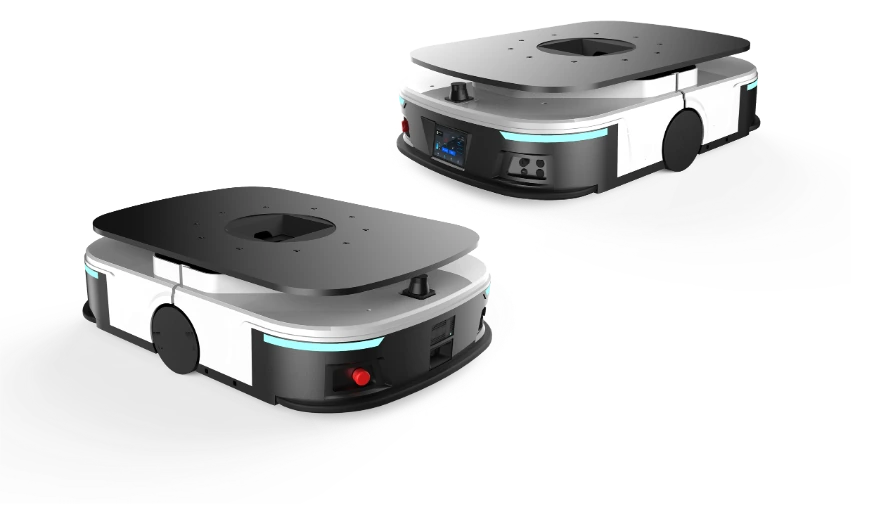
JS-U1000-DLP
JS-U1000-DLP

Robot de elevación de acceso inferior

Elevación de acceso inferior diferencial, el modelo más utilizado en proyectos de una tonelada. Altura de elevación de 60 ± 2 mm; 1150 × 800 × 250 mm.

Carga nominal1000 kg
Peso245 kg
Diámetro de giroΦ1220 mm
Batería48V 27Ah
JS-U1500-DLP
JS-U1500-DLP

Robot de elevación de acceso inferior

Elevación de acceso inferior diferencial, 1500 kg, elevación estándar.

Carga nominal1500 kg
Peso220 kg
Diámetro de giroφ1200 mm
Batería48V 40Ah
JS-U2000-DLP
JS-U2000-DLP

Robot de elevación de acceso inferior

Elevación de acceso inferior diferencial para cargas pesadas, 2 toneladas, para cargas como los utillajes de las plantas de baterías de litio y los palés completos en metalurgia; para pasillos estrechos, elija el modelo omnidireccional JS-U2500-SLP.

Carga nominal2000 kg
Carrera de elevación100 mm
Diámetro de giroφ1820 mm
Dimensiones1500×1200×320 mm
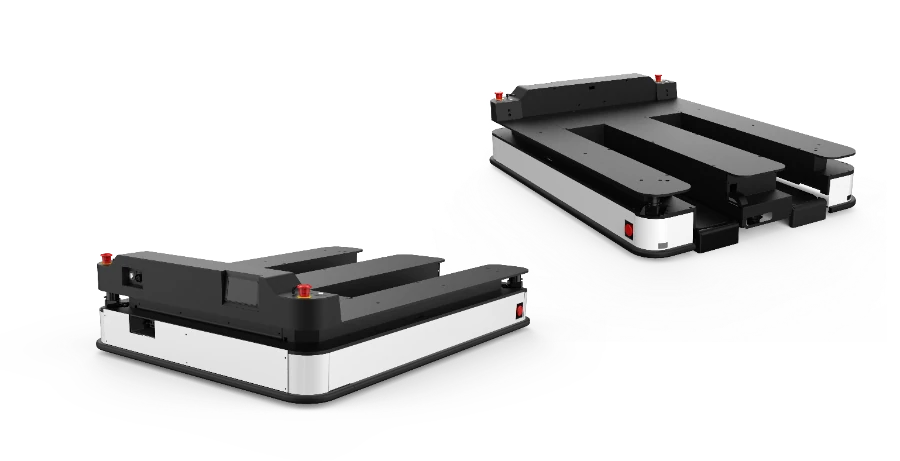
JS-U1200-DLF
JS-U1200-DLF

Robot de horquillas de acceso inferior

Los brazos de horquilla se introducen en el hueco bajo el soporte de carga y lo elevan, para estanterías con travesaños bajo las que no puede pasar un robot de elevación. Solo 245 mm de altura, con elevación de 400 mm para apilar.

Carga nominal1200 kg
Carrera de elevación400 mm
Altura del cuerpo245 mm
Dimensiones1386×1036×245 mm

GAMA COMPLETA

Todos los modelos JS-U a la venta

{{ g.title }}

Modelo Nombre Carga nominal {{ g.col4 }} Tracción Dimensiones
{{ r.code }} {{ r.name }} {{ r.load }} {{ r.lift }} {{ r.drive }} {{ r.size }}

CÓMO FUNCIONA

Entrar por debajo, elevar, transportar, depositar

{{ p.idx }}

{{ p.name }}

{{ p.desc }}

Robot de elevación de acceso inferior JS-U1000-DLP (imagen renderizada)

NAVEGACIÓN

Para desplazarse utiliza SLAM láser; para el punto de acoplamiento, códigos QR

{{ t.idx }}

{{ t.name }}

{{ t.desc }}

SELECCIÓN DE MODELO

Primero los materiales, después las instalaciones y luego el peso

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

SEGURIDAD

Cuatro niveles de protección frente a obstáculos: si uno falla, el siguiente sigue protegiendo

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

Los pasillos deben mantenerse despejados y las personas deben seguir las normas de la formación; explicamos ambos puntos en detalle durante la formación en la entrega.

REQUISITOS DE LAS INSTALACIONES Y LAS ESTANTERÍAS

Suelo, pasillos, estanterías y red

Elemento Requisito Notas
{{ s.k }} {{ s.v }} {{ s.note }}

Avísenos con antelación si hay soportes de carga negros o de acero inoxidable: el negro refleja poca luz y el acero inoxidable actúa como un espejo, por lo que se necesita un paso adicional de ajuste del algoritmo, con su plazo y su coste indicados por separado en la propuesta. Las cargas altas, ligeras abajo y pesadas arriba, vuelcan con facilidad en los giros y las pendientes, por lo que primero se comprueba el centro de gravedad.

CARGA Y RED

Elección de cargadores

{{ c.code }} {{ c.out }}

{{ c.fit }}

Los cargadores de corriente alta y de corriente baja no deben mezclarse. El número suele seguir una regla práctica: una cuarta parte del número de robots para un turno, un tercio para dos turnos y la mitad para funcionamiento continuo a tres turnos, con un mínimo de 2. Los modelos pequeños se cargan por completo en hora y media y los medianos y grandes en dos horas; la serie de elevación de 1 tonelada admite carga rápida, con la que 10 minutos dan una hora de funcionamiento y 60 minutos llevan la batería al 70 %.

MANTENIMIENTO Y REPUESTOS

Mantenimiento rutinario y repuestos

{{ m.k }}

{{ m.v }}

ALARMAS Y ACTUACIÓN

Qué hacer en estas situaciones

Síntoma Posible causa Actuación
{{ a.k }} {{ a.cause }} {{ a.fix }}

Anote el número del robot, la avería y cuándo empezó; los registros del robot y del sistema de gestión de flotas se pueden exportar, por lo que la mayoría de los problemas se pueden localizar a distancia.

LECTURAS RELACIONADAS

FAQ

Preguntas que más nos hacen

¿Robot de acceso inferior o carretilla autónoma?

Depende de cómo se presenten los materiales. Las estanterías que se trasladan enteras requieren elevación de acceso inferior; los palés requieren carretillas autónomas. Donde hay ambos, un único sistema de gestión de flotas gestiona conjuntamente los robots de acceso inferior, de horquillas, de cajas y de transferencia.

¿Horquillas o elevación?

Observe la parte inferior del soporte de carga. Si está abierta y el robot puede pasar por debajo, utilice la elevación de acceso inferior; si hay travesaños bajo los que no puede pasar un robot de elevación, utilice el robot de horquillas de acceso inferior JS-U1200-DLF, cuyos brazos se introducen en el hueco inferior y lo elevan.

¿Hacen falta códigos QR por todo el suelo?

No. El SLAM láser se encarga de los desplazamientos por grandes superficies, y solo se colocan unos pocos códigos en los puntos de acoplamiento, como bajo las estanterías, delante de los cargadores y en los puntos de conexión de las máquinas.

Nuestras estanterías no son todas iguales. ¿Es un problema?

Las estanterías necesitan una altura libre inferior uniforme de 280 a 300 mm, sin travesaños entre 130 y 210 mm sobre el suelo. Medimos una muestra durante el estudio in situ y después elegimos el modelo o recomendamos cambios en las estanterías.

¿Entrará en conflicto con nuestro WMS?

No. El WMS decide dónde se almacenan las mercancías y el sistema de gestión de flotas decide qué robot realiza el movimiento; se conectan mediante interfaces HTTP/JSON o VDA5050.

Tenemos nuestro propio software. ¿Podemos comprar solo el hardware?

Sí, con un chasis ampliable: ofrece interfaces mecánicas, eléctricas y de comunicación, y usted construye el módulo superior. Los clientes con capacidad de desarrollo embebido también pueden desarrollar directamente sobre el controlador principal sin escribir algoritmos de navegación desde cero. Podemos enviarle antes la documentación de las interfaces y los modelos 3D.

¿Cuánto tarda una reparación?

Una pieza de desgaste de bajo valor se sustituye in situ en unas decenas de minutos, y una pieza clave en 1 a 2 horas si hay un repuesto a mano; sin repuesto, el robot espera la pieza, generalmente de 2 a 5 días en China. Por eso, para proyectos con 10 robots o más, recomendamos tener los repuestos que indicamos.

SIGUIENTE PASO

Háblenos de sus estanterías, cargas y rutas, y le enviaremos una propuesta

Háblenos de sus estanterías, los pesos de las cargas, las rutas y cuántos movimientos necesita por hora, y le enviaremos una propuesta.

PARA PREPARAR UN PRESUPUESTO, NECESITAMOS

  • 01Soportes de carga: tamaño de palés, estanterías y cajas, si la parte inferior está abierta o cerrada, material y color
  • 02Materiales: peso unitario, peso a plena carga y centro de gravedad
  • 03Pasillos: anchura mínima, espacio de giro y vanos de puertas, y si los comparten personas y vehículos
  • 04Volumen: viajes por hora, turnos y distancia por trayecto
  • 05Sistemas: si se necesita integración con MES o WMS, y si hay que conectar puertas y ascensores

Los campos marcados con * son obligatorios.

Enviando…

No se ha podido enviar el mensaje. Escriba a gggtakqqq@foxmail.com o llame al +86 18168891000.

¿Prefiere WhatsApp? Envíe un mensaje al +86 18762672676 (ID de WhatsApp: wangshengxin) — envíenos las condiciones de sus instalaciones y le responderemos en el plazo de un día laborable.

CONSULTA RECIBIDACONSULTA LISTA EN SU APLICACIÓN DE CORREO

Gracias. Nuestros ingenieros revisarán las condiciones de las instalaciones que nos ha enviado y le responderán en el plazo de un día laborable.

¿Urgente? Llame directamente al +86 18168891000.

Su aplicación de correo se ha abierto con la consulta ya redactada. Pulse Enviar para mandarla a gggtakqqq@foxmail.com.