Jiangsong Robot
รับใบเสนอราคา
หน้าแรก / กลุ่มผลิตภัณฑ์ / AGV แบบมุดใต้

ซีรีส์ JS-U · AGV แบบมุดใต้

มุด⁠เข้าใต้ชั้น⁠วาง ยก⁠ขึ้น แล้วขน⁠ย้ายออกไป

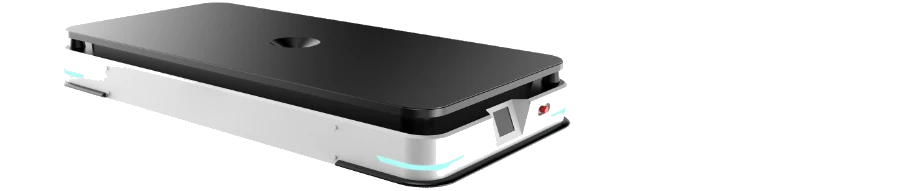
มุดเข้าใต้ชั้นวาง ยกชั้นวางทั้งชั้นขึ้น แล้วขนไปยังจุดที่ต้องการ โดยไม่ต้องใช้รถโฟล์คลิฟท์และไม่ต้องใช้คนเข็น รุ่นยกแบบมุดใต้สิบเอ็ดรุ่น ตั้งแต่ 50 ถึง 4,000 kg รวมถึงรุ่นงาสอด รุ่นขนรถเข็นกรง แชสซีแบบต่อยอดได้ รุ่นถ่ายโอนด้วยลูกกลิ้ง รุ่นขนลังวัสดุ และรุ่นป้อนวัสดุ SMT

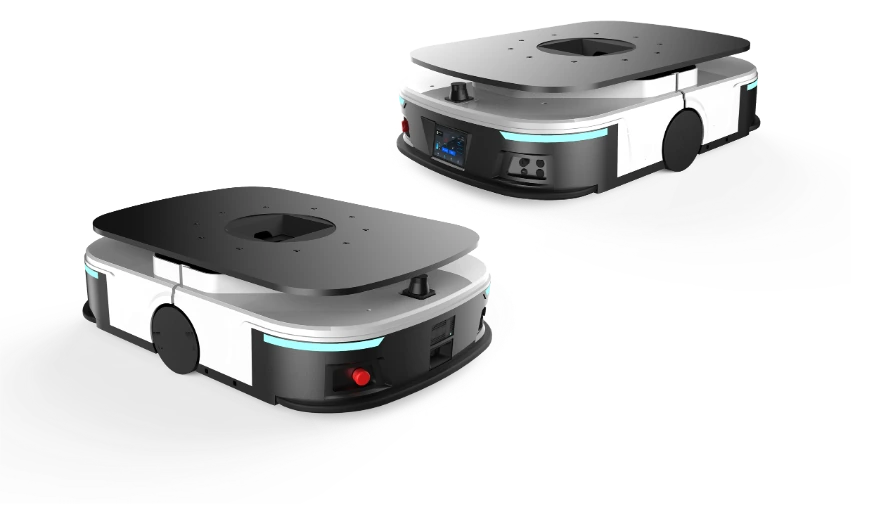
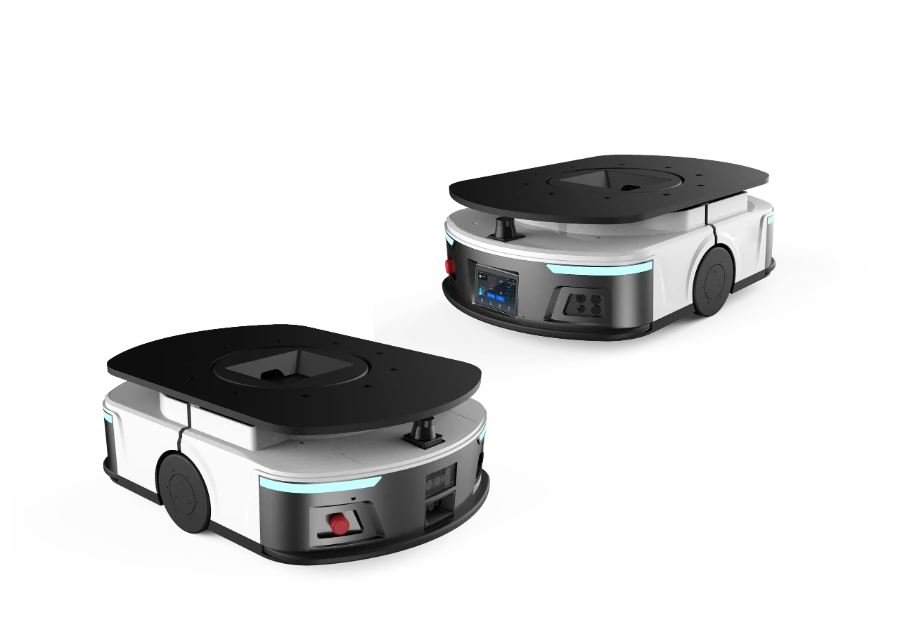
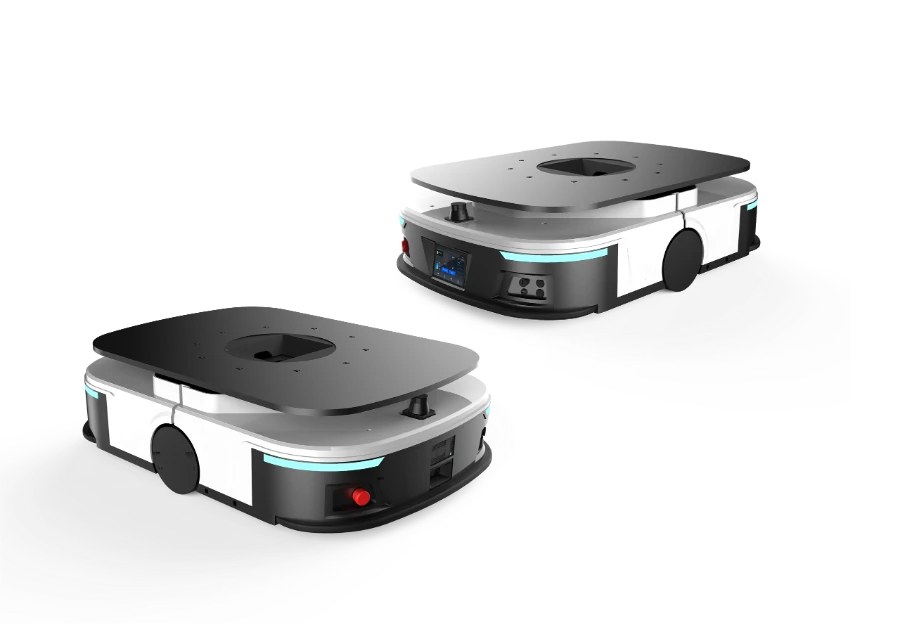
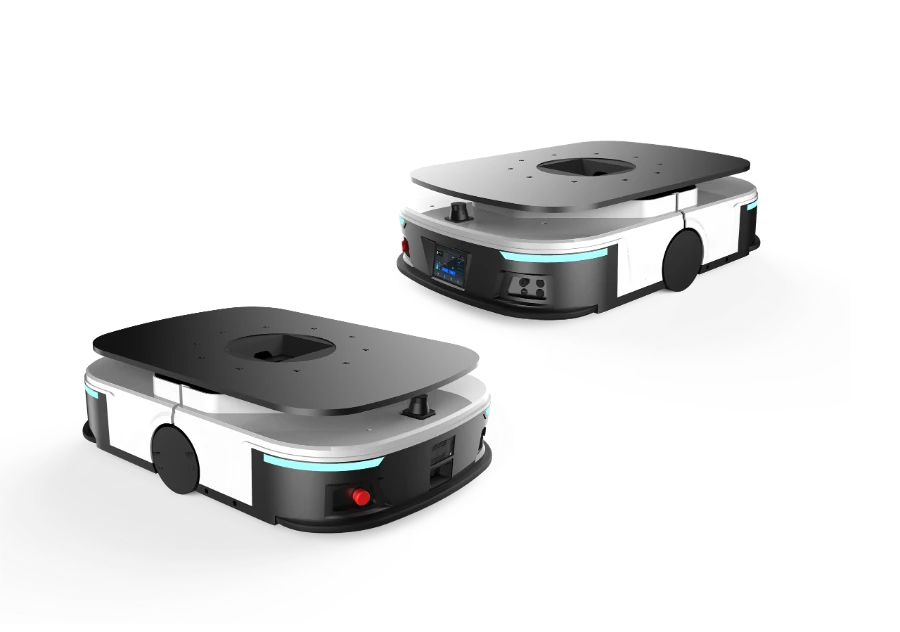
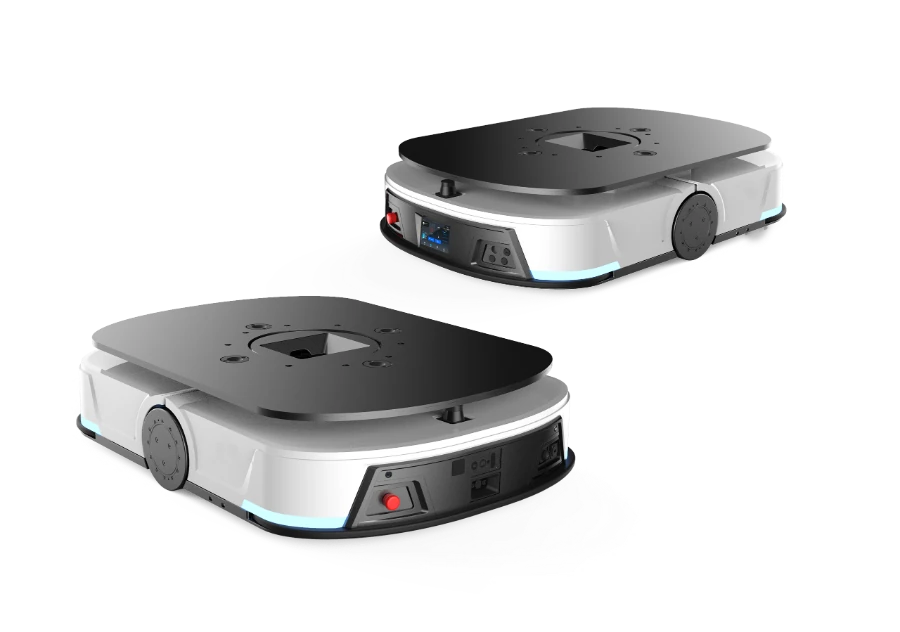
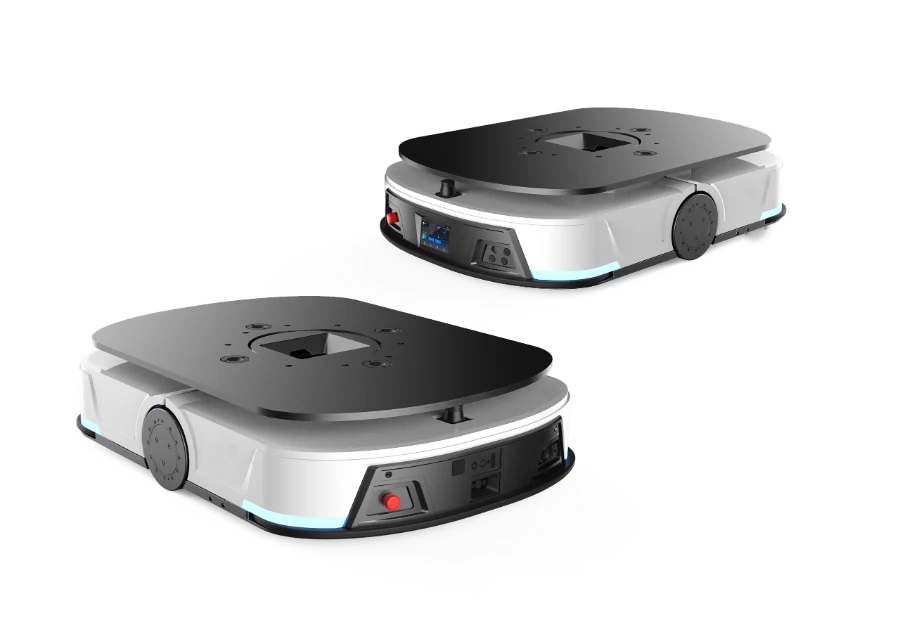
หุ่นยนต์ขนย้ายแบบมุดใต้และยก JS-U1000-DLP
JS-U1000-DLP · หุ่นยนต์ยกแบบมุดใต้ 1,000 kg
50–4000kg
ช่วงน้ำหนักบรรทุกของ 20 รุ่นในซีรีส์ JS-U
2.0m/s
ความเร็วสูงสุดของ JS-U1000-DLP.
±100mm
เทียบต่อกับชั้นวางได้แม้วางคลาดตำแหน่งไม่เกิน ±100 mm หรือเอียงไม่เกิน ±10° จึงไม่ต้องจัดวางชั้นวางใหม่

การกำหนดตำแหน่งผลิตภัณฑ์

หากหุ่น⁠ยนต์มุด⁠เข้าใต้ชั้น⁠วางได้ ให้ใช้การ⁠ยกแบบมุด⁠ใต้

วางบนชั้นวางที่ขนย้ายทั้งชั้น: ใช้การยกแบบมุดใต้ เลือกตามน้ำหนักระหว่าง 50 ถึง 4,000 kg วางบนชั้นวางที่มีคานขวางด้านล่างซึ่งหุ่นยนต์แบบยกมุดเข้าไปไม่ได้: ใช้หุ่นยนต์งาสอดแบบมุดใต้ JS-U1200-DLF บรรจุในลังวัสดุที่ต้องเข้าช่องชั้นวาง: ใช้หุ่นยนต์ขนลังวัสดุ JS-U0300-DLW สำหรับการส่งต่อทางด้านข้างกับสายพานลำเลียง: ใช้หุ่นยนต์ถ่ายโอนด้วยลูกกลิ้ง JS-U0400-DNR

สถานที่ใช้งาน

{{ u.name }}

{{ u.desc }}

รุ่นหลัก

รุ่นที่ใช้บ่อยหกรุ่น

JS-U0400-DLP
JS-U0400-DLP

หุ่นยนต์ยกแบบมุดใต้

รุ่นยกแบบมุดใต้ ขับเคลื่อนแบบดิฟเฟอเรนเชียล 400 kg สำหรับการหมุนเวียนชั้นวางขนาดเล็กและกลางในโรงงาน 3C และชิ้นส่วนยานยนต์

น้ำหนักบรรทุกพิกัด400 kg
ระยะชักการยก60 mm
เส้นผ่านศูนย์กลางการหมุนφ780 mm
ขนาดภายนอก775×540×260 mm
JS-U0600-DLP
JS-U0600-DLP

หุ่นยนต์ยกแบบมุดใต้

รุ่นยกแบบมุดใต้ ขับเคลื่อนแบบดิฟเฟอเรนเชียล 600 kg สำหรับการหมุนเวียนชั้นวางในโรงงานและการหยิบสินค้าแบบสินค้าเข้าหาคน

น้ำหนักบรรทุกพิกัด600 kg
ระยะชักการยก60 mm
เส้นผ่านศูนย์กลางการหมุนφ995 mm
ขนาดภายนอก945×650×260 mm
JS-U1000-DLP
JS-U1000-DLP

หุ่นยนต์ยกแบบมุดใต้

รุ่นยกแบบมุดใต้ ขับเคลื่อนแบบดิฟเฟอเรนเชียล เป็นรุ่นที่ใช้มากที่สุดในโครงการระดับหนึ่งตัน ความสูงในการยก 60 ± 2 mm ขนาด 1,150 × 800 × 250 mm

น้ำหนักบรรทุกพิกัด1000 kg
น้ำหนัก245 kg
เส้นผ่านศูนย์กลางการหมุนΦ1220 mm
แบตเตอรี่48V 27Ah
JS-U1500-DLP
JS-U1500-DLP

หุ่นยนต์ยกแบบมุดใต้

รุ่นยกแบบมุดใต้ ขับเคลื่อนแบบดิฟเฟอเรนเชียล 1,500 kg การยกมาตรฐาน

น้ำหนักบรรทุกพิกัด1500 kg
น้ำหนัก220 kg
เส้นผ่านศูนย์กลางการหมุนφ1200 mm
แบตเตอรี่48V 40Ah
JS-U2000-DLP
JS-U2000-DLP

หุ่นยนต์ยกแบบมุดใต้

รุ่นยกแบบมุดใต้สำหรับงานหนัก ขับเคลื่อนแบบดิฟเฟอเรนเชียล 2 ตัน สำหรับสินค้าหนัก เช่น อุปกรณ์จับยึดชิ้นงานในโรงงานแบตเตอรี่ลิเทียม และพาเลทเต็มในงานโลหะ สำหรับช่องทางเดินแคบให้เลือกรุ่นเคลื่อนที่รอบทิศทาง JS-U2500-SLP.

น้ำหนักบรรทุกพิกัด2000 kg
ระยะชักการยก100 mm
เส้นผ่านศูนย์กลางการหมุนφ1820 mm
ขนาดภายนอก1500×1200×320 mm
JS-U1200-DLF
JS-U1200-DLF

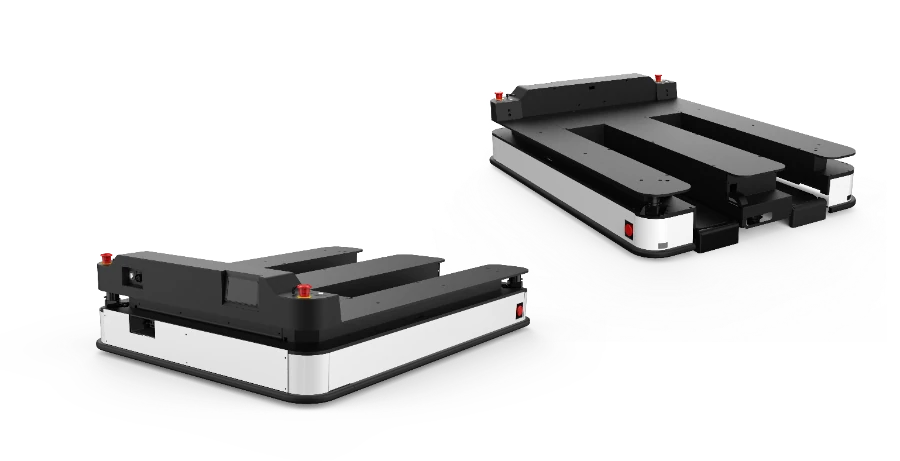
หุ่นยนต์งาสอดแบบมุดใต้

แขนงาสอดเข้าช่องว่างใต้อุปกรณ์บรรทุกแล้วยกขึ้น สำหรับชั้นวางที่มีคานขวางซึ่งหุ่นยนต์แบบยกมุดเข้าไปไม่ได้ สูงเพียง 245 mm ยกได้ 400 mm สำหรับการวางซ้อน

น้ำหนักบรรทุกพิกัด1200 kg
ระยะชักการยก400 mm
ความสูงตัวรถ245 mm
ขนาดภายนอก1386×1036×245 mm

ครบทุกรุ่น

JS-U ทุกรุ่นที่จำหน่าย

{{ g.title }}

รุ่น ชื่อ น้ำหนักบรรทุกพิกัด {{ g.col4 }} ระบบขับเคลื่อน ขนาดภายนอก
{{ r.code }} {{ r.name }} {{ r.load }} {{ r.lift }} {{ r.drive }} {{ r.size }}

หลักการทำงาน

มุดเข้าใต้ ยกขึ้น ขนย้าย วางลง

{{ p.idx }}

{{ p.name }}

{{ p.desc }}

หุ่นยนต์ยกแบบมุดใต้ JS-U1000-DLP (ภาพจำลอง)

การนำทาง

ใช้ SLAM แบบเลเซอร์สำหรับเส้นทาง และใช้ QR code สำหรับจุดเทียบตำแหน่ง

{{ t.idx }}

{{ t.name }}

{{ t.desc }}

การเลือกรุ่น

พิจารณาวัสดุก่อน จากนั้นหน้างาน แล้วจึงน้ำหนัก

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

ความปลอดภัย

การป้องกันสิ่งกีดขวางสี่ชั้น: หากชั้นหนึ่งล้มเหลว ชั้นถัดไปยังคงป้องกันอยู่

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

ต้องรักษาช่องทางเดินให้โล่ง และบุคลากรต้องปฏิบัติตามกฎที่ได้รับการฝึกอบรม เราจะอธิบายทั้งสองข้ออย่างละเอียดระหว่างการฝึกอบรมเมื่อส่งมอบ

สภาพหน้างานและข้อกำหนดของชั้นวาง

พื้น ช่องทางเดิน ชั้นวาง และเครือข่าย

รายการ ข้อกำหนด หมายเหตุ
{{ s.k }} {{ s.v }} {{ s.note }}

โปรดแจ้งเราล่วงหน้าหากใช้อุปกรณ์บรรทุกสีดำหรือสแตนเลส เนื่องจากสีดำสะท้อนแสงได้น้อยและสแตนเลสสะท้อนแสงแบบกระจก จึงต้องมีขั้นตอนเพิ่มเติมในการปรับแต่งอัลกอริทึม โดยระบุระยะเวลาและค่าใช้จ่ายแยกไว้ในข้อเสนอ สินค้าที่สูงซึ่งเบาด้านล่างและหนักด้านบนล้มได้ง่ายเมื่อเลี้ยวและขึ้นลงทางลาด จึงต้องตรวจสอบจุดศูนย์ถ่วงก่อน

การชาร์จและเครือข่าย

การเลือกแท่นชาร์จ

{{ c.code }} {{ c.out }}

{{ c.fit }}

ห้ามใช้แท่นชาร์จกระแสสูงและกระแสต่ำปะปนกัน จำนวนโดยทั่วไปใช้หลักการจากประสบการณ์ ได้แก่ หนึ่งในสี่ของจำนวนหุ่นยนต์สำหรับกะเดียว หนึ่งในสามสำหรับสองกะ และครึ่งหนึ่งสำหรับการทำงานสามกะต่อเนื่อง โดยมีอย่างน้อย 2 แท่น รุ่นขนาดเล็กชาร์จเต็มภายในหนึ่งชั่วโมงครึ่ง และรุ่นขนาดกลางและขนาดใหญ่ภายในสองชั่วโมง ซีรีส์รุ่นยก 1 ตันรองรับการชาร์จเร็ว โดยชาร์จ 10 นาทีทำงานได้หนึ่งชั่วโมง และชาร์จ 60 นาทีได้ถึง 70%

การบำรุงรักษาและอะไหล่สำรอง

การบำรุงรักษาตามรอบและอะไหล่

{{ m.k }}

{{ m.v }}

สัญญาณเตือนและการจัดการ

สิ่งที่ต้องทำในสถานการณ์เหล่านี้

อาการ สาเหตุที่เป็นไปได้ การจัดการ
{{ a.k }} {{ a.cause }} {{ a.fix }}

บันทึกหมายเลขหุ่นยนต์ อาการขัดข้อง และเวลาที่เริ่มเกิด บันทึกการทำงานจากหุ่นยนต์และระบบจัดการกองยานสามารถส่งออกได้ ปัญหาส่วนใหญ่จึงระบุสาเหตุได้จากระยะไกล

อ่านเพิ่มเติม

FAQ

คำถามที่ถูกถามบ่อย

หุ่นยนต์แบบมุดใต้หรือรถโฟล์คลิฟท์อัตโนมัติ?

ขึ้นอยู่กับว่าวัสดุถูกจัดวางอย่างไร ชั้นวางที่ขนย้ายทั้งชั้นต้องใช้การยกแบบมุดใต้ ส่วนพาเลทต้องใช้รถโฟล์คลิฟท์อัตโนมัติ หากมีทั้งสองแบบ ระบบจัดการกองยานชุดเดียวสามารถจัดการหุ่นยนต์แบบมุดใต้ แบบงาสอด แบบขนลังวัสดุ และแบบถ่ายโอนร่วมกันได้

แบบงาสอดหรือแบบยก?

ดูที่ด้านล่างของอุปกรณ์บรรทุก หากเปิดโล่งและหุ่นยนต์มุดเข้าไปได้ ให้ใช้การยกแบบมุดใต้ หากมีคานขวางที่หุ่นยนต์แบบยกมุดเข้าไปไม่ได้ ให้ใช้หุ่นยนต์งาสอดแบบมุดใต้ JS-U1200-DLF ซึ่งแขนงาจะสอดเข้าช่องว่างด้านล่างแล้วยกขึ้น

จำเป็นต้องติด QR code ทั่วพื้นหรือไม่?

ไม่จำเป็น SLAM แบบเลเซอร์รองรับการเคลื่อนที่ในพื้นที่กว้าง และติดโค้ดเพียงจำนวนเล็กน้อยเฉพาะที่จุดเทียบต่อ เช่น ใต้ชั้นวาง หน้าแท่นชาร์จ และที่ช่องเชื่อมต่อเครื่องจักร

ชั้น⁠วางของเราไม่เหมือนกันทั้งหมด จะเป็นปัญหาหรือไม่?

ชั้นวางต้องมีระยะห่างใต้ชั้นวางเท่ากันที่ 280 ถึง 300 mm และไม่มีคานขวางที่ความสูง 130 ถึง 210 mm จากพื้น เราวัดตัวอย่างระหว่างการสำรวจหน้างาน จากนั้นจึงเลือกรุ่นหรือแนะนำการปรับปรุงชั้นวาง

จะขัดแย้งกับ WMS ของเราหรือไม่?

ไม่ขัดแย้ง WMS กำหนดว่าจะจัดเก็บสินค้าไว้ที่ใด ส่วนระบบจัดการกองยานกำหนดว่าหุ่นยนต์คันใดจะทำการขนย้าย ทั้งสองระบบเชื่อมต่อกันผ่านอินเทอร์เฟซ HTTP/JSON หรือ VDA5050

เรามีซอฟต์แวร์ของเราเอง ซื้อเฉพาะฮาร์ดแวร์ได้หรือไม่?

ได้ โดยใช้แชสซีแบบต่อยอดได้ ซึ่งมีอินเทอร์เฟซด้านกลไก ไฟฟ้า และการสื่อสาร และท่านเป็นผู้สร้างโมดูลด้านบนเอง ลูกค้าที่มีความสามารถด้านการพัฒนาระบบฝังตัวยังสามารถพัฒนาต่อยอดบนตัวควบคุมหลักได้โดยตรงโดยไม่ต้องเขียนอัลกอริทึมการนำทางตั้งแต่ต้น เราสามารถส่งเอกสารอินเทอร์เฟซและโมเดล 3D ให้ท่านก่อนได้

การซ่อมใช้เวลานานเท่าใด?

ชิ้นส่วนสึกหรอราคาต่ำใช้เวลาเปลี่ยนที่หน้างานหลายสิบนาที และชิ้นส่วนสำคัญใช้เวลา 1 ถึง 2 ชั่วโมงหากมีอะไหล่สำรอง หากไม่มีอะไหล่สำรอง หุ่นยนต์ต้องรอชิ้นส่วน ซึ่งโดยทั่วไปใช้เวลา 2 ถึง 5 วันในประเทศจีน ดังนั้นสำหรับโครงการที่มีหุ่นยนต์ 10 คันขึ้นไป เราจึงแนะนำให้สำรองอะไหล่ตามรายการที่เราระบุ

ขั้นตอนถัดไป

แจ้งข้อมูลชั้น⁠วาง น้ำ⁠หนัก⁠บรรทุก และเส้น⁠ทางของท่าน แล้วเราจะส่งข้อ⁠เสนอให้

แจ้งข้อมูลชั้นวาง น้ำหนักสินค้า เส้นทาง และจำนวนเที่ยวที่ต้องการต่อชั่วโมง แล้วเราจะส่งข้อเสนอให้ท่าน

การขอใบเสนอราคาต้องใช้ข้อมูลเหล่านี้

  • 01อุปกรณ์บรรทุก: ขนาดของพาเลท ชั้นวาง และลังวัสดุ ด้านล่างเปิดหรือปิด วัสดุและสี
  • 02วัสดุ: น้ำหนักต่อชิ้น น้ำหนักเมื่อบรรทุกเต็ม และจุดศูนย์ถ่วง
  • 03ช่องทางเดิน: ความกว้างที่แคบที่สุด พื้นที่เลี้ยว และช่องประตู และคนกับรถใช้ช่องทางร่วมกันหรือไม่
  • 04ปริมาณงาน: จำนวนเที่ยวต่อชั่วโมง กะทำงาน และระยะทางเที่ยวเดียว
  • 05ระบบ: ต้องเชื่อมต่อกับ MES หรือ WMS หรือไม่ และต้องเชื่อมโยงกับประตูและลิฟต์หรือไม่

ช่องที่มีเครื่องหมาย * เป็นช่องที่ต้องกรอก

กำลังส่ง…

ไม่สามารถส่งข้อความได้ โปรดส่งอีเมลไปที่ gggtakqqq@foxmail.com หรือโทร +86 18168891000

ต้องการใช้ WhatsApp หรือไม่? ส่งข้อความถึง +86 18762672676 (WhatsApp ID: wangshengxin) — ส่งข้อมูลสภาพหน้างานมา แล้วเราจะตอบกลับภายในหนึ่งวันทำการ

ได้รับคำสอบถามแล้วคำสอบถามพร้อมส่งในแอปอีเมลของท่าน

ขอบคุณ วิศวกรของเราจะตรวจสอบสภาพหน้างานที่ท่านส่งมาและตอบกลับภายในหนึ่งวันทำการ

เร่งด่วน? โทร +86 18168891000 โดยตรง

แอปอีเมลของท่านเปิดขึ้นพร้อมข้อความสอบถามที่กรอกไว้แล้ว กดปุ่มส่งเพื่อส่งไปยัง gggtakqqq@foxmail.com