Jiangsong Robot
Получить предложение
Главная / Продукция / Подныривающий AGV

СЕРИЯ JS-U · ПОДНЫРИВАЮЩИЙ AGV

Заезжает под стеллаж, поднимает его и увозит.

Робот заезжает под стеллаж, поднимает его целиком и доставляет туда, где он нужен, — без погрузчика и без ручного толкания. Одиннадцать подныривающих подъемных моделей от 50 до 4000 кг, а также вилочные модели, модели для ролл-контейнеров, шасси для надстроек, модели с роликовой передачей, для контейнеров и для загрузки SMT.

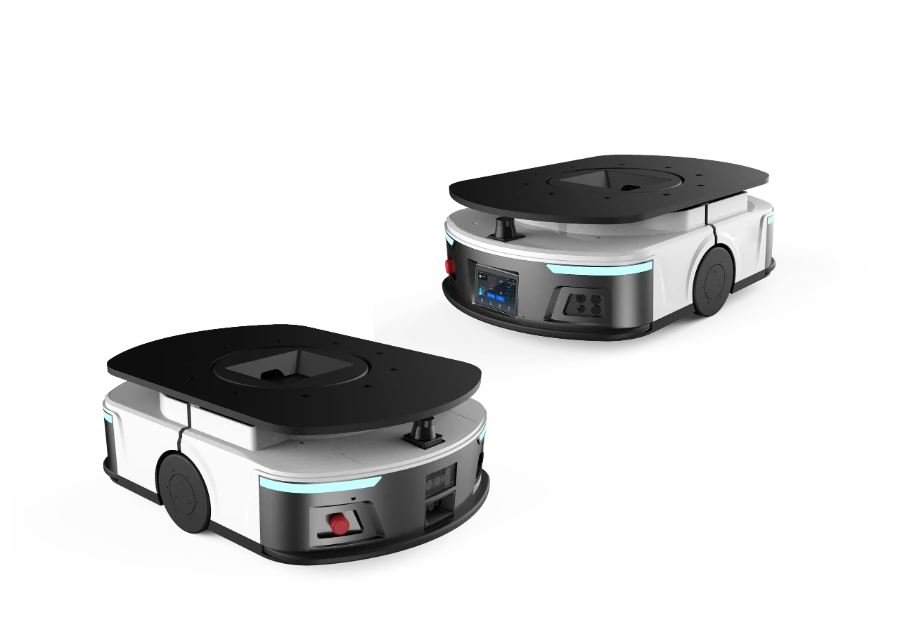
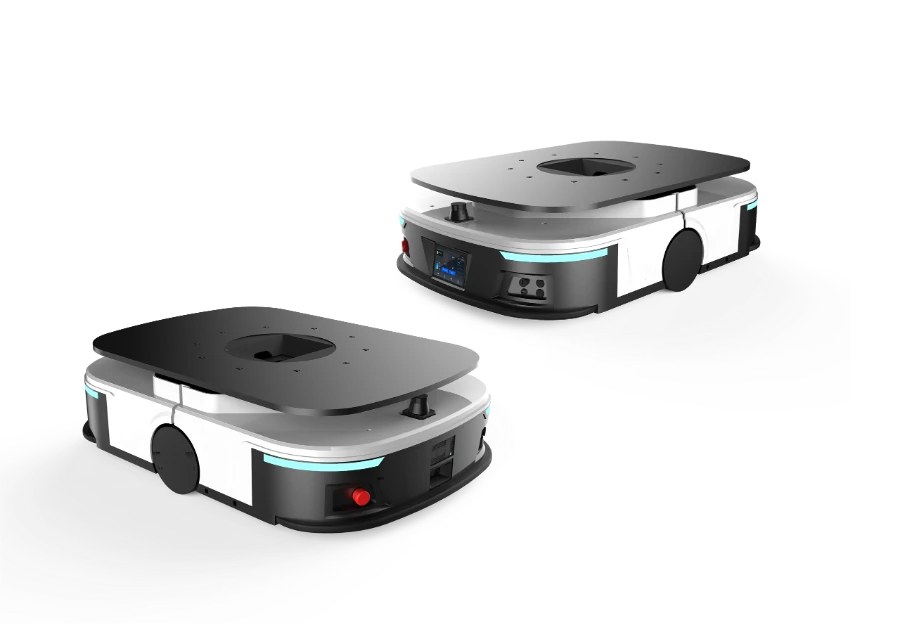
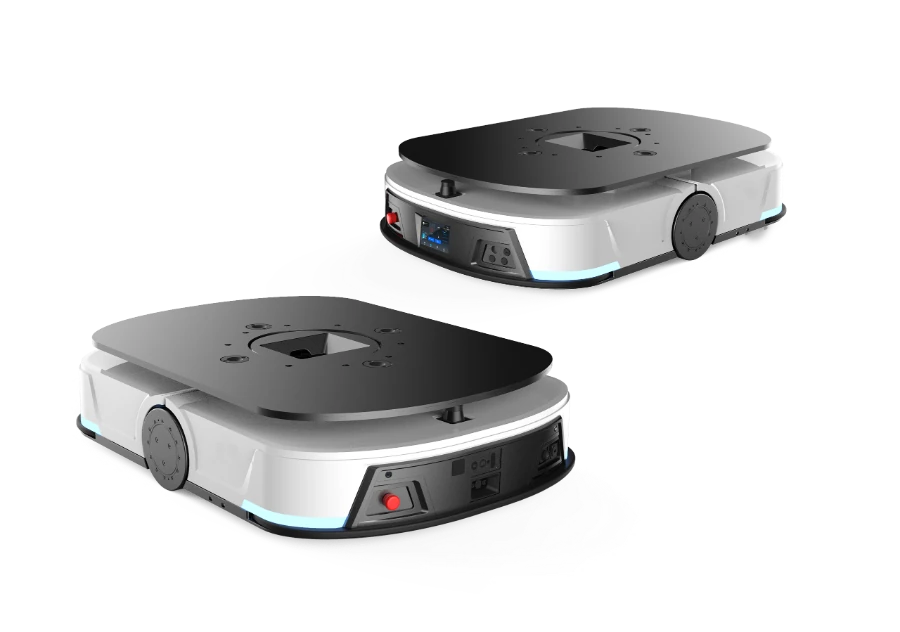
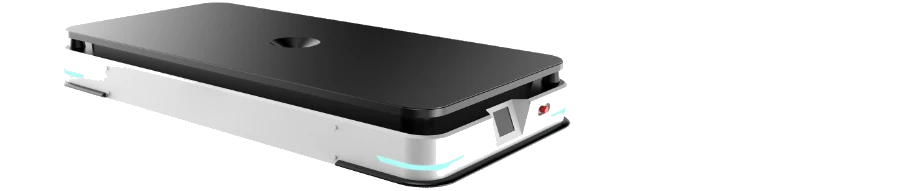
Подныривающий подъемный транспортный робот JS-U1000-DLP
JS-U1000-DLP · подныривающий подъемный робот на 1000 кг
50–4000кг
Диапазон грузоподъемности 20 моделей серии JS-U.
2.0м/с
Максимальная скорость JS-U1000-DLP.
±100мм
Стыкуется со стеллажами, смещенными до ±100 мм или повернутыми до ±10°, поэтому стеллажи не нужно переставлять.

ПОЗИЦИОНИРОВАНИЕ

Если робот может заехать под стеллаж, используйте подныривающую подъемную модель

На стеллажах, перемещаемых целиком: подныривающие подъемные модели, выбираемые по весу от 50 до 4000 кг. На стеллажах с поперечинами снизу, под которые подъемный робот не может заехать: подныривающий вилочный робот JS-U1200-DLF. В контейнерах, размещаемых в ячейках стеллажей: робот для контейнеров JS-U0300-DLW. Для боковой передачи на конвейеры: робот с роликовой передачей JS-U0400-DNR.

ГДЕ ПРИМЕНЯЕТСЯ

{{ u.name }}

{{ u.desc }}

КЛЮЧЕВЫЕ МОДЕЛИ

Шесть основных моделей

JS-U0400-DLP
JS-U0400-DLP

Подныривающий подъемный робот

Подныривающий подъемный с дифференциальным приводом, 400 кг, для перемещения малых и средних стеллажей в цехах электроники (3C) и автокомпонентов.

Грузоподъемность400 кг
Ход подъема60 мм
Диаметр разворотаφ780 мм
Габариты775×540×260 мм
JS-U0600-DLP
JS-U0600-DLP

Подныривающий подъемный робот

Подныривающий подъемный с дифференциальным приводом, 600 кг, для перемещения стеллажей в цехах и комплектации «товар к человеку».

Грузоподъемность600 кг
Ход подъема60 мм
Диаметр разворотаφ995 мм
Габариты945×650×260 мм
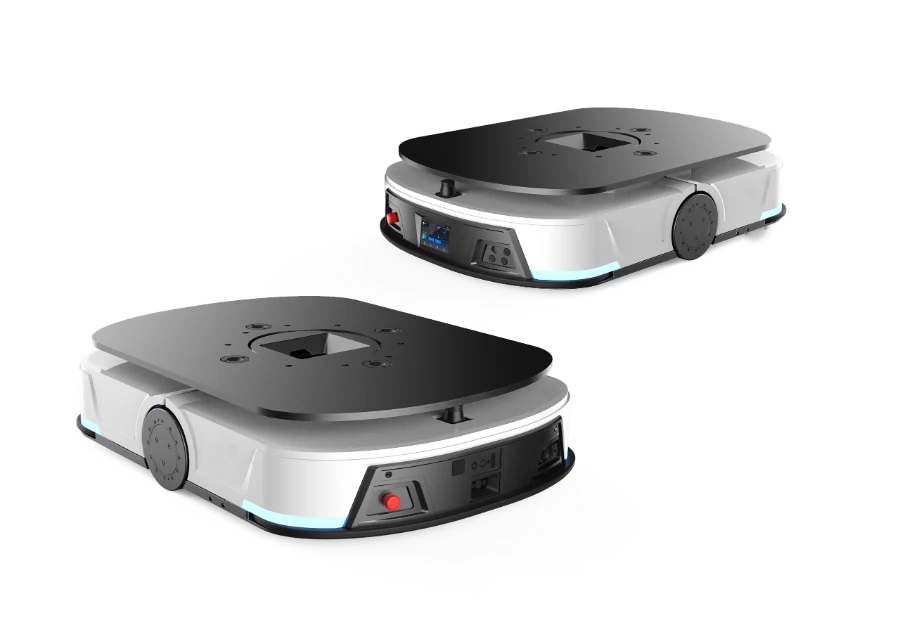
JS-U1000-DLP
JS-U1000-DLP

Подныривающий подъемный робот

Подныривающий подъемный с дифференциальным приводом — самая распространенная модель для проектов с грузами около одной тонны. Высота подъема 60 ± 2 мм; 1150 × 800 × 250 мм.

Грузоподъемность1000 кг
Масса245 kg
Диаметр разворотаΦ1220 mm
Аккумулятор48V 27Ah
JS-U1500-DLP
JS-U1500-DLP

Подныривающий подъемный робот

Подныривающий подъемный с дифференциальным приводом, 1500 кг, стандартный подъем.

Грузоподъемность1500 кг
Масса220 кг
Диаметр разворотаφ1200 мм
Аккумулятор48V 40Ah
JS-U2000-DLP
JS-U2000-DLP

Подныривающий подъемный робот

Подныривающий подъемный робот большой грузоподъемности с дифференциальным приводом, 2 т, для тяжелых грузов, таких как оснастка на заводах литиевых аккумуляторов и полные поддоны в металлообработке; для узких проходов выбирайте всенаправленный JS-U2500-SLP.

Грузоподъемность2000 кг
Ход подъема100 мм
Диаметр разворотаφ1820 мм
Габариты1500×1200×320 мм
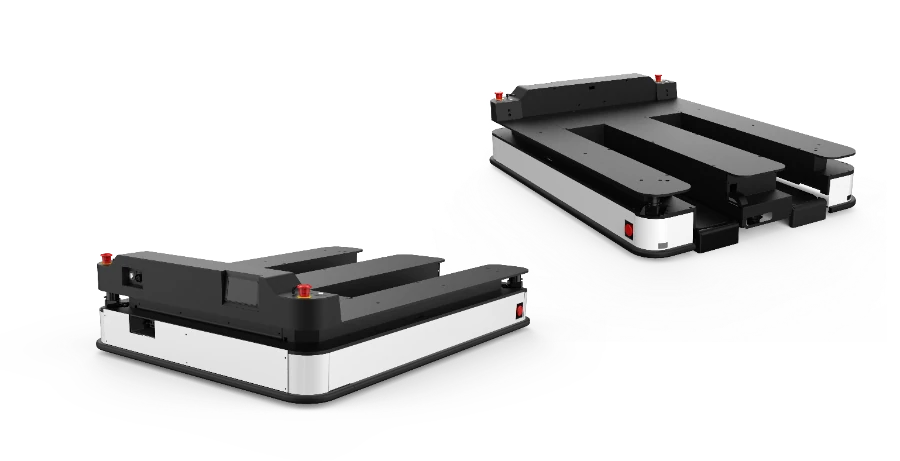
JS-U1200-DLF
JS-U1200-DLF

Подныривающий вилочный робот

Вилы заходят в пространство под грузоносителем и поднимают его — для стеллажей с поперечинами, под которые не может заехать подъемный робот. Высота всего 245 мм, подъем на 400 мм для штабелирования.

Грузоподъемность1200 кг
Ход подъема400 мм
Высота корпуса245 мм
Габариты1386×1036×245 мм

ВСЯ ЛИНЕЙКА

Все модели JS-U в продаже

{{ g.title }}

Модель Наименование Грузоподъемность {{ g.col4 }} Привод Габариты
{{ r.code }} {{ r.name }} {{ r.load }} {{ r.lift }} {{ r.drive }} {{ r.size }}

КАК ЭТО РАБОТАЕТ

Заезд под груз, подъем, перемещение, опускание

{{ p.idx }}

{{ p.name }}

{{ p.desc }}

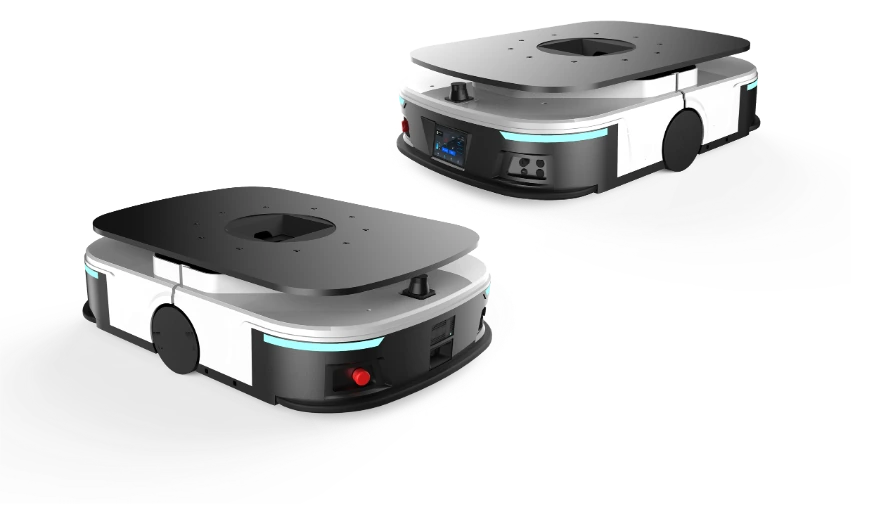
Подныривающий подъемный робот JS-U1000-DLP (визуализация)

НАВИГАЦИЯ

Лазерный SLAM для маршрута, QR-коды для точки стыковки

{{ t.idx }}

{{ t.name }}

{{ t.desc }}

ВЫБОР МОДЕЛИ

Сначала материалы, затем объект, затем вес

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

БЕЗОПАСНОСТЬ

Четыре уровня защиты от столкновений: если один откажет, защитит следующий

{{ s.idx }}

{{ s.name }}

{{ s.desc }}

Проходы должны быть свободными, а люди должны соблюдать правила, изученные на инструктаже; оба требования мы подробно разъясняем при обучении во время передачи оборудования.

ТРЕБОВАНИЯ К ОБЪЕКТУ И СТЕЛЛАЖАМ

Пол, проходы, стеллажи и сеть

Пункт Требование Примечания
{{ s.k }} {{ s.v }} {{ s.note }}

Заранее сообщите нам о черных или нержавеющих грузоносителях: черный цвет слабо отражает свет, а нержавеющая сталь действует как зеркало, поэтому требуется дополнительный этап настройки алгоритмов, сроки и стоимость которого указываются в предложении отдельно. Высокие грузы, легкие снизу и тяжелые сверху, легко опрокидываются на поворотах и уклонах, поэтому сначала проверяется центр тяжести.

ЗАРЯДКА И СЕТЬ

Выбор зарядных станций

{{ c.code }} {{ c.out }}

{{ c.fit }}

Зарядные станции на большой и малый ток смешивать нельзя. Их число обычно определяют по эмпирическому правилу: четверть от числа роботов при одной смене, треть — при двух сменах и половина — при непрерывной работе в три смены, но не менее 2. Небольшие модели полностью заряжаются за полтора часа, средние и крупные — за два часа; подъемная серия на 1 т поддерживает быструю зарядку: 10 минут дают час работы, а за 60 минут аккумулятор заряжается до 70%.

ОБСЛУЖИВАНИЕ И ЗАПАСНЫЕ ЧАСТИ

Плановое обслуживание и запасные части

{{ m.k }}

{{ m.v }}

АВАРИЙНЫЕ СИГНАЛЫ И ДЕЙСТВИЯ

Что делать в этих ситуациях

Признак Вероятная причина Действия
{{ a.k }} {{ a.cause }} {{ a.fix }}

Запишите номер робота, неисправность и время ее появления; журналы робота и системы диспетчеризации можно экспортировать, поэтому большинство проблем удается локализовать удаленно.

ЧИТАЙТЕ ТАКЖЕ

FAQ

Вопросы, которые нам задают чаще всего

Подныривающий робот или погрузчик?

Это зависит от того, как размещены материалы. Для стеллажей, перемещаемых целиком, нужны подныривающие подъемные модели; для поддонов — автономные погрузчики. Если есть и то и другое, одна система диспетчеризации управляет вместе подныривающими и вилочными роботами, роботами для контейнеров и для передачи грузов.

Вилочный захват или подъем?

Посмотрите на нижнюю часть грузоносителя. Если она открыта и робот может заехать под него, используйте подныривающую подъемную модель; если есть поперечины, под которые подъемный робот не может заехать, используйте подныривающий вилочный робот JS-U1200-DLF, вилы которого заходят в пространство снизу и поднимают груз.

Нужны ли QR-коды по всему полу?

Нет. Движение по большим площадям обеспечивает лазерный SLAM, а небольшое количество кодов размещается только в точках стыковки — например, под стеллажами, перед зарядными станциями и у портов оборудования.

Стеллажи у нас разные. Это проблема?

У стеллажей должен быть одинаковый просвет снизу — от 280 до 300 мм, без поперечин на высоте от 130 до 210 мм над полом. При обследовании объекта мы выборочно проводим замеры, затем подбираем модель или рекомендуем доработку стеллажей.

Не будет ли конфликта с нашей WMS?

Нет. WMS определяет, где хранятся товары, а система диспетчеризации — какой робот выполняет перемещение; они связаны через интерфейсы HTTP/JSON или VDA5050.

У нас есть собственное ПО. Можно ли купить только оборудование?

Да, с шасси для надстроек: оно предоставляет механические, электрические и коммуникационные интерфейсы, а верхний модуль создаете Вы. Клиенты с опытом разработки встраиваемых систем также могут вести разработку непосредственно на главном контроллере, не создавая алгоритмы навигации с нуля. Мы можем заранее прислать документацию по интерфейсам и 3D-модели.

Сколько времени занимает ремонт?

Замена недорогой изнашиваемой детали на объекте занимает несколько десятков минут, ключевого компонента — 1–2 часа при наличии запасной детали; без нее робот ждет поставки детали — в Китае обычно от 2 до 5 дней. Поэтому для проектов с 10 и более роботами рекомендуем держать в запасе указанные нами запчасти.

СЛЕДУЮЩИЙ ШАГ

Расскажите нам о своих стеллажах, грузах и маршрутах, и мы пришлем предложение

Расскажите нам о своих стеллажах, весе грузов, маршрутах и о том, сколько перемещений в час Вам нужно, и мы пришлем Вам предложение.

ЧТОБЫ ПОДГОТОВИТЬ ПРЕДЛОЖЕНИЕ, НАМ НУЖНО

  • 01Грузоносители: размеры поддонов, стеллажей и контейнеров, открыто или закрыто основание, материал и цвет
  • 02Материалы: вес единицы, вес при полной загрузке и центр тяжести
  • 03Проходы: наименьшая ширина, место для поворота и дверные проемы, а также есть ли совместное движение людей и техники
  • 04Объем: рейсы в час, смены и расстояние в одну сторону
  • 05Системы: нужна ли интеграция с MES или WMS и требуется ли взаимодействие с дверьми и лифтами

Поля, отмеченные *, обязательны.

Отправка…

Не удалось отправить сообщение. Напишите на gggtakqqq@foxmail.com или позвоните по номеру +86 18168891000.

Удобнее WhatsApp? Пишите на +86 18762672676 (WhatsApp ID: wangshengxin) — пришлите условия на объекте, ответим в течение одного рабочего дня.

ЗАПРОС ПОЛУЧЕНЗАПРОС ГОТОВ В ПОЧТОВОМ ПРИЛОЖЕНИИ

Спасибо. Наши инженеры изучат присланные Вами условия на объекте и ответят в течение одного рабочего дня.

Срочно? Позвоните напрямую: +86 18168891000.

В Вашем почтовом приложении открыт заполненный запрос. Нажмите «Отправить», чтобы отправить его на gggtakqqq@foxmail.com.